동적 실시간 듀얼 헤드 디스펜싱: 생산성을 거의 두 배로 끌어올리는 정밀 토출 기술
전자 조립 공정에서 생산성을 높이기 위해 헤드를 두 개 쓰는 것은 오래된 아이디어입니다. 하지만 실제 현장에서는 PCB나 부품이 트레이 안에서 미세하게 틀어져 있기 때문에 단순히 두 개의 밸브를 나란히 움직이는 것만으로는 충분하지 않습니다. 이번 글에서는 논문 “Improved Throughput with Dynamic ‘Real-Time’ Dual Head Dispensing in Electronics Assembly”를 바탕으로, 두 번째 헤드에 독립적인 미니 XY 보정축을 부여해 정렬 오차를 실시간으로 보정하면서 동시 토출하는 DDH(Dynamic Dual Head) 방식의 원리와 의미를 자세히 살펴봅니다.
PCB 패널이나 JEDEC 트레이에는 동일한 부품 또는 동일한 PCB가 일정 간격으로 반복 배치됩니다. 겉보기에는 동일한 간격과 방향으로 놓여 있는 것처럼 보여도 실제 생산 현장에서는 포켓 치수 공차, 툴링 오차, 부품 크기 차이, 트레이 내 유격 때문에 각각의 PCB가 조금씩 회전하거나 X/Y 방향으로 밀립니다.
기존 듀얼 헤드 방식은 대개 두 밸브 사이 간격을 고정하고 전체 패널의 글로벌 피듀셜을 기준으로 한 번만 보정합니다. 이 방식은 패널 전체가 동일하게 기울어진 경우에는 효과적이지만, 각 부품이 서로 다른 각도로 회전한 part-to-part skew에는 대응하지 못합니다. 결과적으로 첫 번째 헤드는 정상 위치에 토출하더라도 두 번째 헤드에서는 패턴이 벗어나 수율 저하가 발생할 수 있습니다.
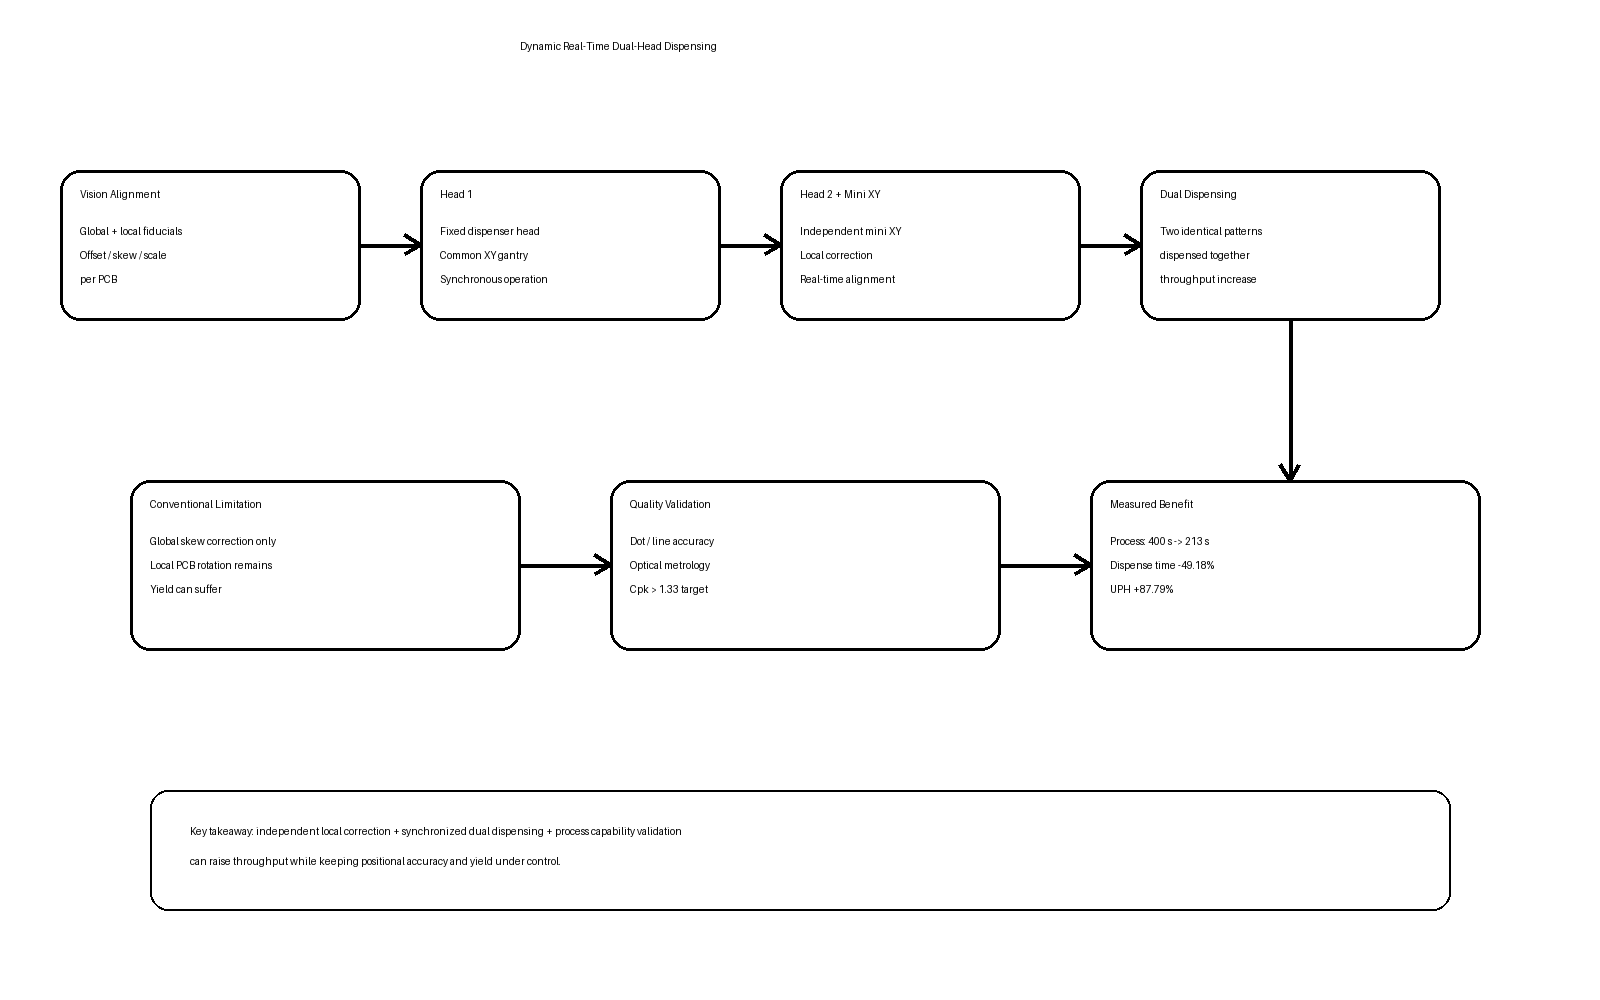
논문의 핵심은 매우 명확합니다. 공통 XY 갠트리는 그대로 사용하되, 두 번째 디스펜서 헤드에 Mini XY Drive를 추가합니다. 이 미니 구동부는 두 번째 헤드가 첫 번째 헤드를 따라가면서도 필요한 만큼 X/Y 방향으로 독립 보정할 수 있게 합니다.
시스템은 각 PCB의 로컬 피듀셜을 비전으로 촬영한 뒤 프로그램상의 기준 위치와 실제 위치를 비교합니다. 여기서 얻은 X/Y 오프셋, 회전각(skew angle), 스케일 정보를 이용해 두 번째 헤드의 목표 위치를 재계산합니다. 따라서 두 PCB가 같은 트레이 안에서 서로 약간 비뚤어져 있더라도, 두 헤드는 각자의 실제 부품 위치에 맞춰 동시에 토출할 수 있습니다.
이 방식에서 머신비전은 단순 유무 검사 장치가 아니라 모션 제어의 핵심 센서입니다. 글로벌 피듀셜은 패널 전체의 기준을 정의하고, 로컬 피듀셜은 각 PCB가 실제로 얼마나 이동하고 회전했는지를 알려줍니다. 비전 측정값은 곧바로 두 번째 헤드의 보정량으로 변환됩니다.
결국 DDH 시스템의 구조는 Vision → 좌표계 보정 → Mini XY Motion → Synchronous Dispense의 폐루프에 가깝습니다. 이 점은 산업용 비전 장비 설계에서도 매우 중요합니다. 카메라가 단순 판정만 하는 것이 아니라 ‘다음 모션을 어떻게 바꿀지’를 결정하는 센서가 될 때, 비전과 제어가 하나의 시스템으로 통합됩니다.
논문에서는 미니 XY 구동부가 선형 베어링과 볼스크루 기반 리니어 액추에이터, 모터, 브래킷 구조로 구성된다고 설명합니다. 여기에 각 디스펜싱 유닛별 Z축이 존재해 토출 높이를 독립적으로 제어합니다. 중요한 점은 메인 갠트리의 큰 이동 성능을 해치지 않으면서 두 번째 헤드에 작은 보정 자유도를 추가했다는 것입니다.
이러한 구조는 반도체 장비나 정밀 조립장비에서도 그대로 응용할 수 있습니다. 큰 범위 이동은 메인 스테이지가 담당하고, 로컬 정렬 오차는 작은 보정축이 흡수하는 방식입니다. 흔히 말하는 Macro Motion + Micro Correction 구조입니다.
생산성 향상 장비에서 가장 중요한 질문은 “빨라졌는데 정확도는 유지되는가?”입니다. 논문은 이를 확인하기 위해 유리 지그 위에 다수의 점을 토출하고 실제 위치를 광학 측정기로 계측했습니다. 각 헤드는 0°와 180° 방향 조건에서 평가되었고 X/Y 위치의 표준편차와 Cpk를 비교했습니다.
결과적으로 좌우 헤드의 X/Y 위치 Cpk는 모두 산업에서 흔히 사용하는 기준값 1.33을 크게 웃돌았습니다. 표에 제시된 값은 대략 1.84~2.61 수준으로, 움직이는 Mini XY 구조를 추가했음에도 고정 헤드와 비슷한 공정능력을 확보한 것이 핵심입니다.
점 토출보다 더 까다로운 것이 선 토출입니다. 선은 작은 도트가 연속적으로 겹치며 만들어지므로 위치 오차뿐 아니라 선폭, scallop, 직진성까지 영향을 받습니다. 논문은 칩 에지에서 0.75 mm 떨어진 위치에 선을 토출하고, SmartScope 계측기를 사용해 실제 선 중심과 목표 위치 차이를 측정했습니다.
여러 Run에서 좌우 헤드의 Cpk가 1.33보다 높았고, 오른쪽 고정 헤드가 일부 조건에서 더 높은 공정능력을 보였지만 움직이는 왼쪽 Mini XY 헤드 역시 충분한 수준을 유지했습니다. 이것은 ‘보정축을 추가하면 진동과 백래시 때문에 품질이 나빠질 것’이라는 우려를 실험적으로 검증했다는 점에서 의미가 큽니다.
생산성 측면에서 결과는 매우 크습니다. 한 Carrier에 16개 제품이 있는 조건에서 Single Head와 Dynamic Dual Head를 비교했을 때 전체 공정시간은 400초에서 213초로 감소했습니다. 약 46.75% 단축입니다.
세부적으로 보면 Height Sensing + Fiducial Scan 시간은 약 24% 줄었고, 실제 Dispense 시간은 약 49.18% 감소했습니다. Board Load, Needle Cleaning, Unload/Transfer처럼 헤드 수와 무관한 시간은 줄지 않았습니다. 따라서 “헤드를 두 개로 만들면 전체 사이클이 정확히 절반이 된다”가 아니라, 병렬화 가능한 공정만 거의 절반으로 줄어든다는 점을 이해해야 합니다.
최종적으로 논문이 제시한 UPH는 Single Head 대비 약 87.79% 증가했습니다. 생산성을 거의 두 배 가까이 올리면서도 좌우 헤드의 토출 품질과 Cpk를 유지했다는 것이 이 연구의 가장 큰 성과입니다.
이 논문의 본질은 ‘헤드를 두 개 달았다’가 아닙니다. 핵심은 병렬화로 얻는 생산성 향상과, 개별 부품 오차 보정으로 얻는 수율을 동시에 확보했다는 점입니다. 고속화만 추구하면 품질이 떨어지고, 품질만 추구하면 Cycle Time이 늘어나는 경우가 많습니다. DDH는 비전과 보정축을 이용해 이 두 목표를 동시에 풀려고 합니다.
또한 한 대의 장비 안에서 생산성을 높이기 때문에 동일 생산량을 위해 장비를 두 대 구매하는 것보다 Floor Space, 유지보수, 작업자 수를 줄일 수 있습니다. 즉 장비 제조사 입장에서는 단순 부품 기술이 아니라 고객의 투자비와 생산면적까지 절감하는 솔루션이 됩니다.
이 구조는 Underfill, Dam & Fill, TIM, Adhesive, Epoxy, Flux 등의 정밀 디스펜싱뿐 아니라 반도체 패키지 조립에도 응용 가능합니다. 더 나아가 두 개의 픽커, 두 개의 검사 카메라, 두 개의 프로브 헤드처럼 동일 공정을 병렬로 수행하는 장비에도 같은 철학을 적용할 수 있습니다.
예를 들어 트레이 안의 두 패키지를 동시에 Pick하거나 검사한다면, 메인 갠트리는 공통 이동을 담당하고 각 Head의 Fine XY 또는 θ 보정축이 로컬 위치 편차를 보정하는 방식으로 발전시킬 수 있습니다. 이때 필요한 것은 단순한 기구 복제가 아니라 Local Fiducial → 보정행렬 → Head별 좌표 생성 → 동기 제어의 전체 소프트웨어 구조입니다.
동적 듀얼 헤드를 자체 개발한다면 속도만 측정해서는 안 됩니다. 최소한 Head별 XY 반복정밀도, 보정 후 잔차, θ 오차에 따른 선 위치 편차, Z 높이 변화, 유체 토출량 편차, 점 원형도, 선폭, Cpk, Head 간 동기 오차, Cycle Time, UPH를 함께 관리해야 합니다.
특히 개발이 끝난 뒤에는 개발팀 자체 시험에서 끝내지 않고, 품질팀이 독립적으로 Dot/Line 위치 정확도와 Cpk를 평가한 후 수정·보완 기간을 두고 재평가하는 것이 바람직합니다. 생산성 개선 기능일수록 장기간 반복시험과 유지보수성까지 확인해야 실제 양산장비가 됩니다.
정밀 장비에서 처리량을 높이는 가장 좋은 방법 중 하나는 단순히 모터 속도를 올리는 것이 아니라 동시에 할 수 있는 일을 병렬화하는 것입니다. 하지만 병렬화는 각 작업 대상의 개별 오차까지 처리할 수 있을 때 비로소 완성됩니다.
결국 Dynamic Dual Head의 핵심은 다음 한 문장으로 정리할 수 있습니다.
“공통 동작은 함께 움직이고, 개별 오차만 로컬 축으로 보정한다.”
이 철학은 디스펜싱뿐 아니라 로봇, 비전 검사, 정밀 정렬, 픽앤플레이스, 프로빙 시스템 등 다양한 산업용 장비에서 생산성을 높이는 매우 강력한 설계 방식입니다.
이번 논문은 생산성 향상이 반드시 정확도 희생으로 이어지는 것은 아니라는 점을 잘 보여줍니다. Machine Vision으로 각 부품의 실제 자세를 측정하고, Mini XY Drive로 두 번째 헤드를 실시간 보정하며, 이를 공정능력 지표로 검증함으로써 품질과 속도를 동시에 잡았습니다.
앞으로의 정밀 자동화 장비는 ‘하나의 정밀 헤드를 더 빠르게 움직이는 장비’에서 ‘여러 헤드가 각자의 오차를 스스로 보정하며 동시에 일하는 장비’로 발전할 가능성이 높습니다. 이 논문은 그 방향을 매우 구체적인 수치와 실험으로 보여주는 좋은 사례입니다.
#디스펜싱 #DualHead #DynamicDualHead #DDH #전자조립 #PCB #반도체장비 #정밀토출 #Underfill #JetDispensing #MachineVision #머신비전 #모션제어 #XYStage #MiniXY #공정능력 #Cpk #UPH #CycleTime #생산성향상 #자동화장비 #스마트팩토리 #정밀조립 #Fiducial #비전정렬 #공정최적화
참고 논문: Sunny Agarwal, “Improved Throughput with Dynamic ‘Real-Time’ Dual Head Dispensing in Electronics Assembly,” Journal of Microelectronics and Electronic Packaging, Vol. 21, 2024.
'시스템' 카테고리의 다른 글
| 스테레오 Depth Camera로 고령자의 행동을 실시간 인식하는 방법 (0) | 2026.09.17 |
|---|---|
| AI와 HPC가 암호해독을 만났을 때 — 디지털 포렌식의 새로운 연구 현장 (0) | 2026.09.16 |
| LLM은 학습보다 ‘서빙’이 어렵다 — KV Cache와 Prefill·Decode 자원 관리 (0) | 2026.09.16 |
| GPU를 비싸게 샀는데 왜 느릴까 — AI 파이프라인의 스토리지 I/O 병목 (0) | 2026.09.16 |
| GPU가 놀고 있는 진짜 이유 — 초거대 AI에서 네트워크가 병목이 되는 순간 (0) | 2026.09.16 |