디지털 트윈이라는 용어는 제조업, 반도체, 로봇, 스마트팩토리, AI 분야에서 매우 자주 사용됩니다. 하지만 현장에서는 3D CAD를 화면에 띄운 것, PLC 데이터를 그래프로 보여주는 것, 실제 장비의 상태를 실시간으로 반영한 시스템까지 모두 ‘디지털 트윈’이라고 부르는 경우가 있습니다.
이렇게 개념의 범위가 넓어지면 개발 목표가 흐려집니다. 무엇을 만들고 있는지, 어느 수준까지 구현해야 하는지, 품질평가를 무엇으로 할지 정하기 어려워집니다.
따라서 산업장비용 디지털 트윈을 구축하기 전에 먼저 Digital Model, Digital Shadow, Digital Twin의 차이를 명확히 구분할 필요가 있습니다.
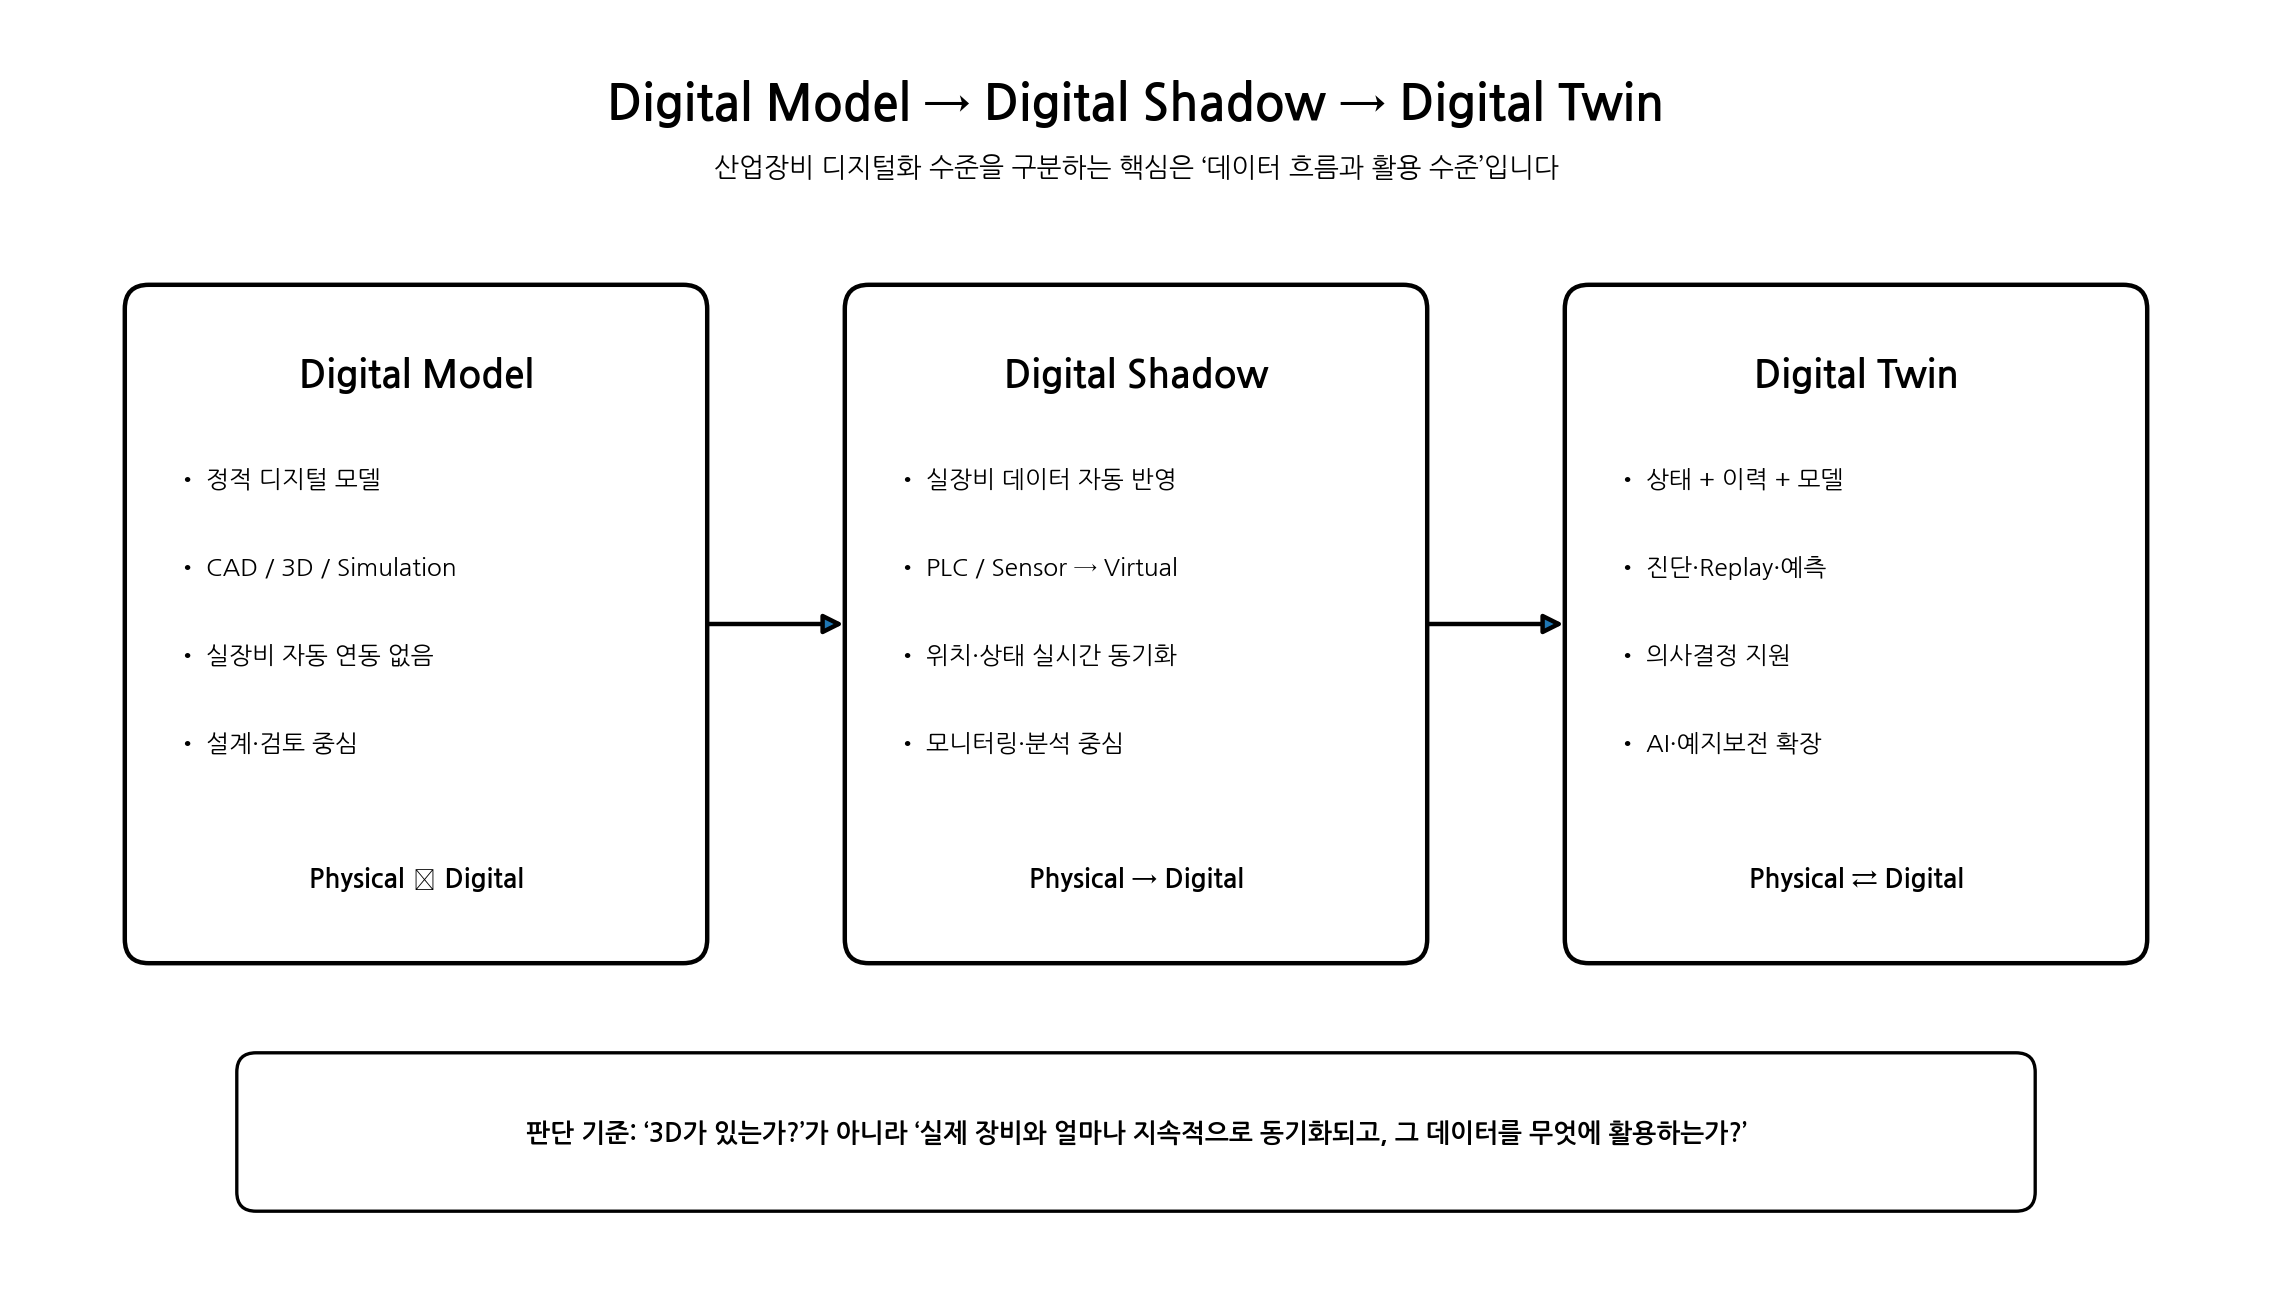
Digital Model은 실제 장비나 제품을 디지털 형태로 표현한 모델입니다. 가장 대표적인 것이 3D CAD, STEP 모델, Assembly Model, Robot Model, Stage Model, Simulation Model입니다.
예를 들어 Wafer Transfer Robot의 3D 모델을 WPF 화면에 띄우고 사용자가 마우스로 회전하거나 임의의 Joint Angle을 입력해 움직이게 한다면 이것은 Digital Model에 가깝습니다.
중요한 점은 실제 장비와 자동으로 연결되어 있지 않다는 것입니다. 실제 Robot이 움직여도 화면 속 모델은 자동으로 따라 움직이지 않습니다.
Physical Machine ↛ Digital Model
이 단계는 설계 검토, 간섭 확인, 교육, 고객 설명에는 충분히 가치가 있습니다. 그러나 실제 장비 상태를 반영하지 않으므로 디지털 트윈의 시작점이지 완성 단계는 아닙니다.
Digital Shadow는 실제 장비의 데이터가 자동으로 가상 모델에 반영되는 단계입니다.
예를 들어 실제 X축 Encoder 값이 327.45 mm라면 WPF 화면의 X축도 327.45 mm 위치로 이동합니다. PLC의 Sensor가 ON되면 화면의 Sensor Indicator도 ON으로 바뀝니다.
Physical Machine → Digital Model
이때부터 디지털 모델은 더 이상 정적이지 않습니다. 실제 장비의 현재 상태를 따라가는 ‘그림자’가 됩니다.
Motor Position, Velocity, Torque, Sensor State, Cylinder State, Robot Joint Angle, Vacuum, Alarm Code, Vision Result, Cycle Time 등을 연결하면 실시간 장비 모니터링 시스템으로 발전합니다.
Digital Twin 단계에서는 단순히 현재 상태를 보여주는 것을 넘어 시간에 따른 변화와 이력까지 함께 다룹니다.
특정 Motor의 Torque가 최근 3개월 동안 조금씩 증가하는지, 특정 위치에서 반복적으로 Alarm이 발생하는지, Vision NG가 발생하기 직전에 공통적인 Motion Pattern이 있는지 분석할 수 있습니다.
즉 Digital Twin은 현재 상태 + 과거 이력 + 모델 + 분석이 연결된 시스템으로 보는 것이 좋습니다.
이 단계부터 진단, Replay, 예측, 최적화, 유지보수 추천 같은 기능으로 확장할 수 있습니다.
디지털 트윈을 설명할 때 흔히 Physical ⇄ Digital이라는 그림을 사용합니다. 그래서 가상 모델에서 실제 장비로 명령을 보내야만 디지털 트윈이라고 생각하기 쉽습니다.
하지만 산업장비에서는 안전을 우선해야 합니다. 특히 반도체 장비의 Servo, Robot, Stage를 디지털 트윈이 직접 제어하도록 만드는 것은 충분한 검증 없이 적용해서는 안 됩니다.
초기 단계에서는 Physical Machine → Digital Twin → Analysis / Recommendation 구조가 현실적입니다.
이후 품질평가와 Safety 검증을 통과한 기능에 한해서 승인된 Command를 Controller에 전달하는 구조로 발전시키는 것이 좋습니다.
Wafer Transfer Robot을 예로 들어 보겠습니다.
Digital Model 단계에서는 WTR 3D CAD를 화면에 띄우고 사용자가 임의로 Joint를 움직입니다.
Digital Shadow 단계에서는 실제 Robot Joint 값을 읽어 화면의 Robot이 실시간으로 따라 움직입니다.
Digital Twin 단계에서는 위치, Torque, Vacuum, Sensor, Alarm, Vision Result, Cycle Time을 모두 저장하고 분석합니다.
예를 들어 “Joint 2의 구동시간이 지난달 대비 증가했는가?”, “특정 Position에서 Torque가 증가하는가?”, “Wafer Pick 시 Vacuum ON 시간이 길어졌는가?”를 분석할 수 있습니다.
이 시점부터 가상 장비는 단순한 화면이 아니라 실제 장비의 상태를 이해하기 위한 분석 시스템으로 바뀝니다.
가상 장비의 상태가 실제 장비와 다르면 디지털 트윈의 신뢰성은 무너집니다.
실제 Stage가 90°인데 화면이 87°를 가리키거나, 실제 Sensor가 이미 OFF인데 화면에는 계속 ON으로 남아 있다면 엔지니어는 이 시스템을 믿지 않게 됩니다.
따라서 Update 주기, Network Delay, PLC Scan Time, Timestamp, Encoder Sampling, Camera Trigger Time, 통신 단절 처리 등을 명확히 정의해야 합니다.
모든 데이터를 1 ms 단위로 수집하고 화면에 그릴 필요는 없습니다.
Servo Position은 10~20 ms 정도로 화면에 반영하고, Sensor는 20~100 ms, Temperature는 0.5~5초 주기로 가져와도 충분할 수 있습니다. Alarm과 Vision Result는 Event 기반으로 처리하는 것이 더 효율적입니다.
중요한 것은 실제 제어주기와 Visualization 주기를 분리하는 것입니다. Controller는 1 ms 이하로 제어하더라도 사람이 보는 WPF 화면은 30~60 FPS 수준이면 충분할 수 있습니다.
CAD에는 시간이 없습니다. 하지만 실제 장비는 시간에 따라 상태가 변합니다.
Timestamp와 함께 Axis Position, Robot Joint, Sensor, Vacuum, Vision Result, Alarm을 저장하면 특정 시점의 장비 상태를 다시 복원할 수 있습니다.
이 기능이 Replay이고, 장기적인 변화를 보는 것이 Trend Analysis이며, 장애 전후를 비교하는 것이 Root Cause Analysis입니다.
결국 디지털 트윈은 본질적으로 Time-Series System의 성격을 함께 갖습니다.
디지털 트윈을 프로젝트마다 다르게 이해하지 않으려면 내부적으로 Level을 정하는 것이 좋습니다.
Level 1 — 3D Digital Model
Level 2 — Live Digital Shadow
Level 3 — Historical Twin / Replay
Level 4 — Analytical Twin
Level 5 — Predictive / Prescriptive Twin
처음부터 Level 5를 목표로 하면 프로젝트가 커집니다. 현실적으로는 Level 2~3을 먼저 완성하고 품질평가를 거친 뒤 분석과 AI를 추가하는 것이 좋습니다.
Digital Twin의 산업적 가치는 결국 장비에서 나오는 데이터를 회사의 기술 자산으로 바꾸는 데 있습니다.
장비 판매 후 발생하는 운전 데이터, Alarm, Motion, Vision Result가 축적되면 회사만의 고장 패턴과 정상 패턴 데이터베이스가 만들어집니다.
이 데이터는 다음 장비의 설계 개선, CS 대응, 예방정비, 고객 서비스에 다시 활용할 수 있습니다.
즉 장비 판매 → 데이터 축적 → 분석 능력 향상 → 신뢰성 향상 → 서비스 경쟁력 강화 → 차기 수주의 선순환 구조가 만들어집니다.
Digital Model은 가상 형상입니다.
Digital Shadow는 실제 장비 상태가 자동으로 반영되는 단계입니다.
Digital Twin은 상태와 이력, 분석이 연결되어 진단·Replay·예측·최적화로 확장되는 단계입니다.
산업장비에서 중요한 것은 처음부터 거대한 시스템을 만드는 것이 아니라 실시간 동기화와 Replay가 가능한 수준을 먼저 안정적으로 완성한 뒤, 분석과 AI를 단계적으로 올리는 것입니다.
3편에서는 Unity, Unreal Engine, Web 3D와 비교했을 때 왜 WPF가 산업장비용 디지털 트윈에서 현실적인 선택이 될 수 있는지 살펴보겠습니다.
#DigitalTwin #DigitalModel #DigitalShadow #디지털트윈 #WPF #CSharp #산업자동화 #반도체장비 #스마트팩토리 #PLC #MotionControl #Robot #MachineVision #Logging #Replay #PredictiveMaintenance #PhysicalAI #SmartManufacturing #연구개발 #RND
'경제' 카테고리의 다른 글
| WPF 디지털 트윈 연재 01 - 왜 산업장비에 디지털 트윈이 필요한가 (0) | 2026.10.05 |
|---|---|
| 주담대 금리 4.66%, 3년 9개월 만에 최고 (0) | 2026.10.04 |
| AI가 AI를 개발하는 시대, ‘지능 폭발’은 현실이 될까? (4) | 2026.10.01 |
| [임베디드기사 실기 20부작 20편] 장애 대응과 실기 최종 총정리 — 접수부터 원인분석·복구·재발방지까지 (0) | 2026.09.18 |
| [임베디드기사 실기 20부작 19편] UML, Use Case, Aggregation, White/Black Box Test — 소프트웨어 설계와 검증 핵심 정리 (0) | 2026.09.18 |
