[Robot Expert Academy 08] Accuracy, Repeatability and Resolution — 10 µm Resolution이 10 µm Accuracy를 뜻하지 않는 이유
PreciseFlex · Guidance · Motion Control · GPL
Robot 사양에서 가장 자주 혼동되는 Accuracy, Repeatability, Resolution을 분리합니다. PF400 매뉴얼의 typical resolution 10 µm와 overall X/Y/Z repeatability ±0.090 mm라는 실제 수치를 출발점으로, 왜 두 숫자가 다른지, 실제 장비에서 무엇을 측정해야 하는지, Vision·Fixture·Tool까지 포함한 System Accuracy를 어떻게 설계해야 하는지 설명합니다.
1. 가장 먼저 버려야 할 오해 — Resolution = Accuracy가 아니다
Robot Controller가 10 µm 단위로 위치를 표현하거나 명령할 수 있다고 해서 TCP가 실제 공간에서 10 µm 정확도로 도달한다는 뜻은 아닙니다. Resolution은 시스템이 구분하거나 명령할 수 있는 작은 증분과 관련된 개념이고, Accuracy는 목표 위치와 실제 위치의 차이를 의미합니다.
또한 Repeatability는 같은 조건에서 같은 Target으로 반복 이동했을 때 결과가 얼마나 모이는지를 나타냅니다. 따라서 세 지표는 서로 관련되어 있지만 동일하지 않습니다.
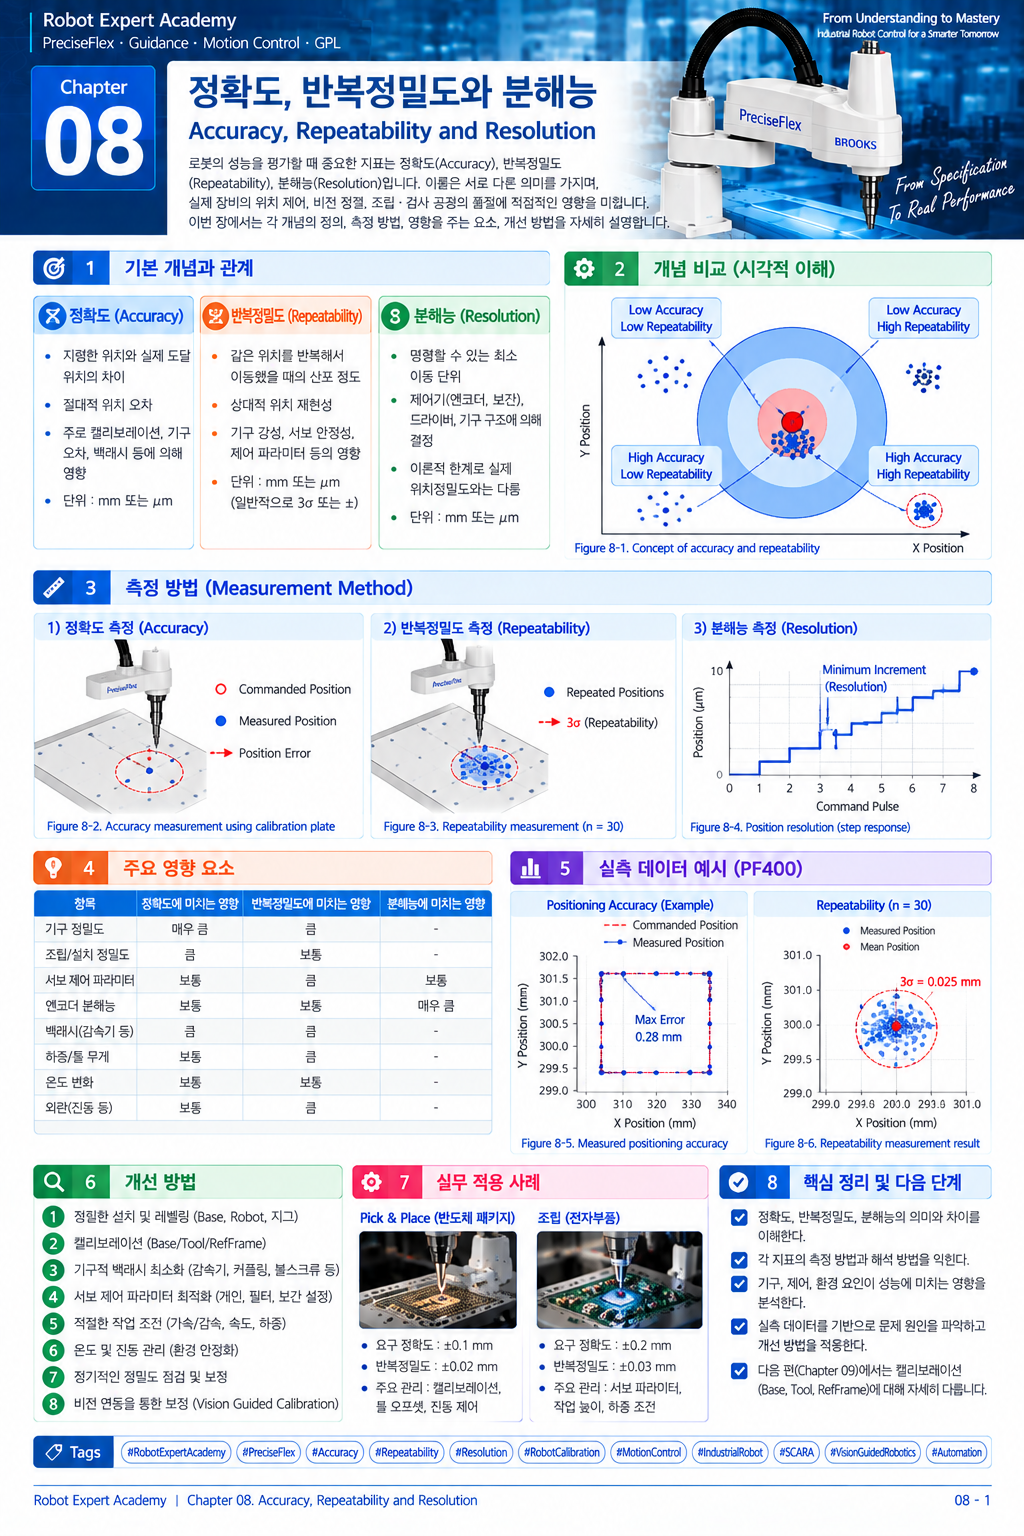
정밀 Robot Engineering은 세 숫자를 각각 측정하고 해석하는 데서 시작합니다.
2. Resolution — Robot이 얼마나 작은 변화를 표현할 수 있는가
Resolution은 Encoder, Controller numerical representation, Motion command increment, 기구 전달계 등과 관련됩니다. 제공된 PF400 사양에는 typical resolution 10 µm가 제시되어 있습니다. 이 값은 중요한 성능 지표이지만, 곧바로 실제 TCP 절대정확도를 의미하지는 않습니다.
예를 들어 10 µm 단위로 명령할 수 있어도 Link geometry 오차, Joint zero 오차, Tool Offset, Calibration, Thermal Drift가 존재하면 실제 위치는 Target에서 더 크게 벗어날 수 있습니다.
3. Repeatability — 같은 곳으로 얼마나 일관되게 돌아오는가
Repeatability는 동일 조건에서 동일 Target으로 여러 번 이동했을 때 측정점들이 얼마나 좁게 모이는지를 보는 지표입니다. 제공된 PF400 매뉴얼에는 18–22°C 조건에서 overall X/Y/Z repeatability ±0.090 mm가 제시됩니다.
여기서 중요한 것은 Repeatability가 Target의 절대 위치와 얼마나 가까운지를 직접 말하지 않는다는 점입니다. 실제 측정점들이 Target에서 0.3 mm 떨어져 있어도 매번 거의 같은 위치에 모인다면 Repeatability는 좋고 Accuracy는 나쁠 수 있습니다.
4. Accuracy — Commanded Position과 실제 TCP의 차이
Accuracy는 Target 또는 Reference Position과 실제 Measured TCP가 얼마나 가까운지를 의미합니다. 그러나 제공된 PF400 자료에서 앞서 확인한 10 µm resolution과 ±0.090 mm repeatability처럼 명확한 제품 수치와 달리, 모든 조건을 포괄하는 하나의 절대 Accuracy 숫자를 임의로 만들어서는 안 됩니다.
실제 System Accuracy는 Robot Calibration뿐 아니라 Base 설치, Fixture Datum, Tool/TCP, Payload, Temperature, Vision Calibration과 외부 측정계의 불확도까지 영향을 받습니다. 따라서 필요한 Accuracy는 장비별로 측정하여 검증해야 합니다.
5. 네 가지 조합으로 이해하면 쉽다
High Accuracy + High Repeatability는 Target 주변에 측정점이 좁게 모이는 이상적인 상태입니다. Low Accuracy + High Repeatability는 한쪽으로 일정하게 치우쳐 있지만 점들이 잘 모입니다. 이런 시스템은 Calibration이나 Frame/TCP 보정으로 개선할 가능성이 큽니다.
High Accuracy + Low Repeatability는 평균적으로 Target 근처지만 Cycle마다 분산이 큰 상태이고, Low Accuracy + Low Repeatability는 Bias와 Random Variation이 함께 큰 상태입니다. 후자의 경우 단순 Offset 보정만으로 해결되지 않습니다.
6. Bias와 Scatter를 분리하면 진단이 빨라진다
위치오차를 볼 때 평균적인 치우침과 반복 분산을 분리하면 원인 추적이 쉬워집니다. 평균 Bias가 크고 Scatter가 작다면 Base/RefFrame, TCP Offset, Calibration과 같은 Systematic Error를 우선 봅니다. Scatter가 크다면 Servo settling, Mechanical Backlash/Compliance, Payload variation, Temperature, Sensor noise 등을 검토합니다.
즉 좋은 데이터 분석은 단순히 ‘Max Error가 몇 mm’라고 말하는 데서 끝나지 않습니다. Mean Error, Range, Standard Deviation, Directional Pattern, Workspace Dependency를 함께 봅니다.
7. Robot Accuracy는 Workspace 전체에서 같지 않을 수 있다
Chapter 05에서 살펴본 것처럼 Joint의 작은 Angular Error는 TCP까지의 거리와 Robot 자세에 따라 다른 Cartesian Error를 만들 수 있습니다. 따라서 Center 한 점에서 좋은 결과가 나왔다고 전체 Workspace가 동일하다고 판단하면 안 됩니다.
Near / Center / Far, Arm Folded / Extended, 서로 다른 Tool Orientation 조건을 포함해 Error Map을 만들어야 합니다. 특히 실제 생산 Target이 Workspace Edge나 Joint Limit 근처라면 해당 영역을 별도로 검증해야 합니다.
8. System Accuracy Budget — Robot만 정확하면 되는가?
반도체·검사장비에서는 최종 공정오차가 Robot 하나에서만 나오지 않습니다. 개념적으로 다음과 같은 Error Source가 합쳐집니다.
Robot Positioning + Tool/TCP + Fixture + Vision Calibration + Part Detection + Mechanical Compliance + Thermal Drift + Measurement Uncertainty
각 오차가 서로 독립적인 Random Error라는 충분한 근거가 있을 때는 RSS(Root Sum Square) 방식이 Engineering Estimate에 사용될 수 있지만, Systematic Bias나 상관오차가 섞여 있다면 단순 RSS로 끝내면 안 됩니다. 따라서 Error Budget의 전제조건을 문서화해야 합니다.
9. Vision Guided Robot에서는 Pixel Resolution도 Accuracy가 아니다
카메라가 3 µm/pixel이라고 해서 Vision Accuracy가 자동으로 3 µm가 되는 것은 Robot의 10 µm resolution이 10 µm accuracy를 뜻하지 않는 것과 같은 이유입니다. Lens distortion, Calibration, Focus, Lighting, Feature extraction, Subpixel algorithm, Camera-to-Robot Transform이 결과에 영향을 줍니다.
따라서 Vision Guided Pick에서는 Camera Sampling Resolution → Vision Repeatability/Accuracy → Coordinate Transform Error → Robot Repeatability/Accuracy → Final Pick Error의 Chain으로 검증해야 합니다.
10. Figure 8-1 — Accuracy, Repeatability and Resolution
[Figure 8-1 삽입 위치]
Figure 8-1. Accuracy, Repeatability and Resolution in Robot Positioning
Conceptual comparison of target bias, repeated-position scatter, command resolution and system-level error sources.
※ Chapter 08 전용 인포그래픽을 첨부했습니다. 책 편집 시 본 장의 Overview Figure로 사용할 수 있습니다.
11. Repeatability 시험은 어떻게 설계해야 하는가?
하나의 Target에 반복적으로 접근하되 Start Position, Approach Direction, Speed, Acceleration, Payload, Warm-up 상태를 통제해야 합니다. 측정횟수 역시 시험 목적에 맞게 충분히 확보해야 합니다. 특정 횟수를 제조사 기준처럼 임의 지정하지 않고 프로젝트 검증계획에서 정의합니다.
같은 방향으로만 접근하면 Backlash나 방향 의존성을 놓칠 수 있으므로 실제 생산 Sequence를 반영한 접근조건도 별도로 평가하는 것이 좋습니다. 결과는 X Error, Y Error, Z Error, Position Error, Mean Error, Standard Deviation으로 기록할 수 있습니다.
12. Accuracy 시험은 Reference가 핵심이다
Accuracy를 평가하려면 Robot 자체 표시값과 독립적인 Reference가 필요합니다. 프로젝트 요구정밀도에 따라 Calibration fixture, Dial indicator, Laser displacement sensor, Vision metrology, CMM 또는 Laser tracker 등의 방법을 검토할 수 있습니다.
중요한 것은 Reference System의 Measurement Uncertainty가 평가하려는 Robot Error보다 충분히 작아야 한다는 것입니다. 그렇지 않으면 Robot 오차와 측정계 오차를 구분하기 어렵습니다.
13. 현장 데이터에서 원인을 읽는 방법
| Measurement Pattern | Primary Suspect | Next Check |
|---|---|---|
| Small scatter, constant offset | Calibration / Frame / TCP | Reference datum |
| Large random scatter | Mechanical / Servo / Environment | Settling & vibration |
| Error increases with arm extension | Geometry / Angular error | Kinematic calibration |
| Error changes after warm-up | Thermal drift | Temperature trend |
| Error changes with J4 rotation | TCP / Tool mounting | Tool calibration |
14. 현장 실습 — Accuracy Map과 Repeatability Cloud 만들기
Near / Center / Far Workspace에서 대표 Target을 선정하고 각 Target을 반복 측정합니다. Target별 Mean Position과 Scatter를 구하고, Target에서 Mean까지의 Bias와 반복 분산을 분리합니다. 동일 시험을 Tool Orientation과 Payload 조건을 바꾸어 수행하면 Error Source를 더 잘 분리할 수 있습니다.
그래프 표기는 Target Position, Measured Position, X Error, Y Error, Z Error, Position Error, Repeatability, Temperature처럼 English로 통일합니다. 책에서는 Target/Bullseye 형태의 Scatter Plot과 Workspace Error Map을 함께 사용하면 이해가 쉽습니다.
15. Quality Evaluation → Correction → Re-evaluation
Quality Evaluation: Resolution 사양과 실제 Repeatability/Accuracy 측정값을 구분해 기록합니다. Near / Center / Far, Tool Orientation, Payload, Warm-up 조건을 포함합니다.
Correction: Bias 중심 문제라면 Base/RefFrame, TCP, Calibration을 우선 검토하고, Scatter 중심 문제라면 Mechanism, Servo Settling, Payload, Temperature와 Measurement Noise를 점검합니다.
Re-evaluation: 보정에 사용하지 않은 Verification Point와 별도의 Motion Sequence에서 재측정합니다.
Stabilization: Power Cycle/Homing 후와 장시간 반복운전 후에도 Mean Error와 Scatter가 안정적으로 유지되는지 확인합니다. 공정 Acceptance Limit은 제품 매뉴얼의 Resolution/Repeatability 숫자를 그대로 복사하지 않고 Project-specific TBD로 정의합니다.
Resolution은 얼마나 작은 값을 다룰 수 있는가, Repeatability는 얼마나 같은 곳으로 돌아오는가, Accuracy는 실제 목표에 얼마나 가까운가를 말합니다. Robot Expert는 세 값을 섞지 않고 System Error Budget 안에서 각각 측정하고 관리해야 합니다.
16. 다음 편 예고
9편 — Payload, Inertia and Center of Gravity
같은 Robot이라도 Tool과 Payload가 달라지면 Servo와 Positioning Performance가 달라집니다. 다음 편에서는 Mass만 보는 Payload 사고에서 벗어나 Inertia와 Center of Gravity가 Acceleration, Settling, Vibration, Motor Load에 어떻게 영향을 주는지 다룹니다.
Manual Basis
PF400의 typical resolution 10 µm 및 18–22°C에서의 overall X/Y/Z repeatability ±0.090 mm는 제공된 Brooks Automation PreciseFlex 300/400/3400 Robots, P/N PF40-DI-00010 Rev 5.6.0에 근거합니다. Accuracy/Repeatability/Resolution의 일반 계측 개념, Error Budget 및 RSS 설명은 Engineering Foundation이며, 매뉴얼이 제공하지 않은 절대 Accuracy 또는 프로젝트 합격기준을 임의로 추가하지 않았습니다.
Tags
#RobotExpertAcademy #PreciseFlex #Accuracy #Repeatability #Resolution #RobotCalibration #PositioningAccuracy #ErrorBudget #TCP #Metrology #VisionGuidedRobotics #MotionControl #SCARA #IndustrialRobot #Automation #RobotEngineering


