[Robot Expert Academy 09] Payload, Inertia and Center of Gravity — 같은 무게인데 왜 로봇 성능은 달라질까?
PreciseFlex · Guidance · Motion Control · GPL
Payload를 단순히 ‘몇 kg까지 들 수 있는가’라는 정적 사양에서 벗어나 Mass + Center of Gravity + Moment of Inertia + Motion Profile의 문제로 이해합니다. Tool/Workpiece 형상이 Servo Load, Acceleration, Settling, Vibration, Positioning Performance에 미치는 영향을 살펴보고 실제 장비에서 어떻게 검증해야 하는지까지 연결합니다.
1. Payload는 kg 하나로 설명되지 않는다
산업용 Robot 사양표에서 Payload는 가장 먼저 확인하는 항목 중 하나입니다. 그러나 같은 1 kg이라도 Wrist 바로 아래에 조밀하게 모여 있는 1 kg과 긴 Bracket 끝에 매달린 1 kg은 Robot에 전혀 다른 부하를 줍니다.
그 차이를 만드는 핵심이 Center of Gravity(C.G.)와 Moment of Inertia입니다. Robot Expert는 ‘질량이 허용 Payload보다 작은가?’에서 끝내지 않고 ‘그 질량이 어디에 분포되어 있으며 얼마나 빠르게 가감속할 것인가?’까지 봐야 합니다.
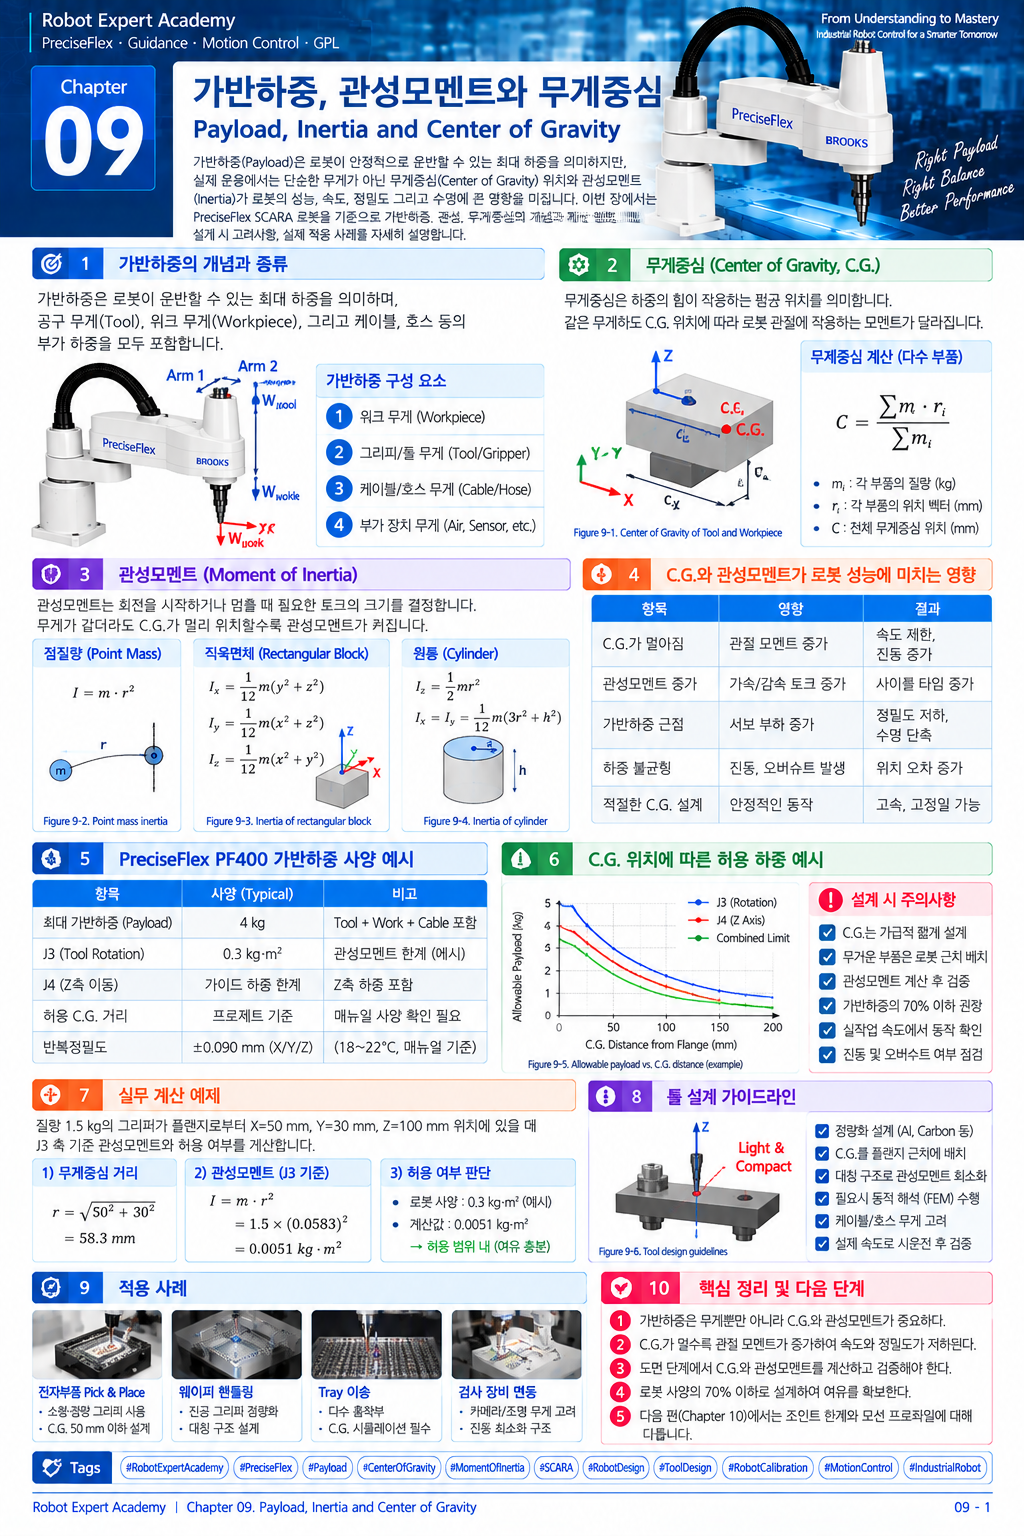
실제 Motion Performance는 Mass + C.G. + Inertia + Acceleration + Robot Configuration의 조합으로 결정됩니다.
2. PF400의 Payload 사양을 읽을 때 주의할 점
제공된 PreciseFlex 매뉴얼의 PF400 소개에서는 구성에 따라 payload가 달라집니다. Standard robot은 servo gripper 사용 시 최대 500 g, gripper가 없는 구성에서는 최대 1200 g으로 설명되며, 3 kg version에서는 gripper가 없는 조건에서 최대 2500 g이 제시됩니다.
따라서 ‘PF400 Payload는 하나의 숫자’라고 요약하면 안 됩니다. Robot Version → Installed Gripper/Tool → Payload Configuration을 확인해야 합니다. Tool, Cable, Hose 등 움직이는 부가질량을 Payload 검토에서 빠뜨려서도 안 됩니다.
3. Center of Gravity — 무게가 작용하는 대표 위치
C.G.는 물체 전체 질량이 한 점에 집중되어 있다고 생각했을 때의 대표 위치입니다. 여러 부품으로 구성된 Tool이라면 일반적인 공학식으로 각 부품 질량 mᵢ와 위치 rᵢ를 이용해 rCG = Σ(mᵢrᵢ) / Σmᵢ로 계산할 수 있습니다.
같은 질량이라도 C.G.가 Joint axis에서 멀어질수록 중력 또는 가감속에 의해 발생하는 Moment가 커집니다. 단순 정적 Moment는 개념적으로 τ = r × F로 이해할 수 있습니다.
SCARA형 Robot에서 모든 축이 중력 Moment에 동일하게 반응하는 것은 아니지만, Tool의 C.G. 위치는 각 축의 Dynamic Load와 기구 변형, 진동 특성에 영향을 줄 수 있습니다.
4. Moment of Inertia — 회전에 대한 ‘움직이기 어려움’
Moment of Inertia는 질량이 회전축에서 얼마나 멀리 분포하는지를 나타냅니다. 가장 단순한 Point Mass 모델에서는 I = m·r²입니다. 거리 r이 두 배가 되면 Inertia는 네 배가 됩니다.
따라서 Tool을 가볍게 만드는 것만큼 중요한 것이 질량을 회전축 가까이 모으는 것입니다. 길고 가벼운 Bracket이 짧고 조금 무거운 Tool보다 회전축에 더 큰 Inertia Load를 만들 수도 있습니다.
Light & Compact — 질량을 줄이고, C.G.와 주요 질량을 Wrist/Rotation Axis 가까이에 배치합니다.
5. Inertia가 Servo에 미치는 영향
회전 운동의 기본 관계는 개념적으로 Torque = Inertia × Angular Acceleration입니다. Inertia가 커지면 같은 가속도를 만들기 위해 더 큰 Motor Torque가 필요합니다. Motor/Drive의 여유가 줄어들면 Acceleration을 낮춰야 하거나 Following Error, Settling Time, Vibration이 증가할 수 있습니다.
따라서 Robot Cycle Time을 줄일 때 Speed 값만 높이는 것은 충분하지 않습니다. Payload/Inertia가 큰 Tool에서는 Acceleration과 Deceleration이 실제 Cycle Time과 안정성을 더 크게 좌우할 수 있습니다.
6. ‘정지 위치는 맞는데 고속에서 흔들린다’의 의미
저속 또는 정지 상태에서는 위치가 잘 맞지만 고속 Pick & Place에서 Overshoot나 Vibration이 증가한다면 Dynamic Load를 의심해야 합니다. Tool의 C.G.가 멀거나 Inertia가 크면 기구 Compliance와 Servo 특성이 더 강하게 드러납니다.
이때 Servo Gain부터 변경하기 전에 Payload → C.G. → Tool Rigidity → Belt/Transmission → Motion Profile을 먼저 확인하는 것이 좋습니다. 기계적 원인을 제어 파라미터만으로 덮으면 다른 자세나 Payload에서 문제가 다시 나타날 수 있습니다.
7. PF3400 3 kg 버전에서 보이는 Payload Compensation 개념
제공된 PreciseFlex 300/400/3400 매뉴얼에는 PF3400 3 kg configuration에 대해 Dynamic Feed Forward parameter 16071을 payload에 맞추는 설명과 GPL의 Robot.Payload를 이용한 payload 설정 예가 있습니다. 또한 parameter 16068 value 5와 관련해 J4 axis에서 gripper+payload C.G.까지의 offset을 mm 단위로 다루는 설명이 있습니다.
이 내용은 제조사가 Payload와 C.G. 정보를 Dynamic Control에 활용할 수 있음을 보여 주는 좋은 사례입니다. 다만 이 특정 parameter를 PF400 전체에 일반화해서는 안 됩니다. PF3400 3 kg configuration에 대한 매뉴얼 근거로만 이해해야 합니다.
8. Tool 설계 단계에서 C.G.와 Inertia를 관리하는 방법
Robot Tool을 설계할 때 CAD에서 Total Mass만 확인하지 말고 Center of Mass 위치와 가능하면 Moment of Inertia도 함께 추출합니다. Camera, Light, Sensor, Valve, Cable connector처럼 작은 부품도 Arm 끝에서 멀리 배치되면 Inertia에 의미 있는 영향을 줄 수 있습니다.
가능하면 Heavy Component를 Flange 가까이에 배치하고, 긴 Cantilever를 줄이며, 구조 강성을 확보합니다. Cable/Hose는 질량뿐 아니라 자세에 따라 변하는 외력과 복원력을 만들 수 있으므로 Routing까지 포함해 검토합니다.
9. Figure 9-1 — Payload, Center of Gravity and Moment of Inertia
[Figure 9-1 삽입 위치]
Figure 9-1. Payload, Center of Gravity and Moment of Inertia in Robot Tooling
Relationship among tool mass, workpiece mass, C.G. offset, rotational inertia, motor torque, acceleration, settling and positioning performance.
※ Chapter 09 전용 인포그래픽을 첨부했습니다. 책 편집 시 본 장의 Overview Figure로 사용할 수 있습니다.
10. Tool + Workpiece + Cable을 하나의 Payload System으로 본다
실제 Pick 동작에서는 Empty Tool 상태와 Loaded Tool 상태가 다릅니다. Workpiece를 잡는 순간 Total Mass와 C.G., Inertia가 바뀝니다. Vacuum Hose나 Cable의 자세가 바뀌면 외력도 달라질 수 있습니다.
따라서 검증은 최소한 Empty Tool / Nominal Load / Maximum Intended Load 조건을 구분하는 것이 좋습니다. 제품 교체가 있다면 가장 무거운 모델뿐 아니라 C.G.가 가장 불리한 모델도 찾아야 합니다.
11. 실제 계산 예 — 같은 1 kg이라도 왜 다른가?
단순한 Point Mass 예로 1 kg 질량이 회전축에서 50 mm 떨어져 있다면 I = 1×0.05² = 0.0025 kg·m²입니다. 같은 질량이 150 mm 떨어져 있다면 I = 1×0.15² = 0.0225 kg·m²로 9배가 됩니다.
질량은 동일하지만 회전축이 느끼는 동역학적 부담은 크게 달라집니다. 이것이 ‘Payload kg만 맞으면 된다’는 설계가 위험한 이유입니다. 이 계산은 일반 공학 모델이며 특정 PreciseFlex 허용 Inertia 값을 의미하지 않습니다.
12. Payload 문제를 데이터로 구분하는 방법
| Observed Pattern | Primary Check | Useful Data |
|---|---|---|
| Error increases only at high acceleration | Inertia / Torque Margin | Following Error, Motor Load |
| Longer settling after tool change | C.G. / Tool Rigidity | Settling Time, Vibration |
| Error changes between empty/loaded tool | Payload Compensation | TCP Error, Payload State |
| Vibration depends on arm pose | Mechanism + Inertia | Joint Position, Acceleration |
13. 현장 실습 — Payload Matrix를 만든다
안전한 범위에서 Empty Tool, Nominal Load, Maximum Intended Load 조건을 준비합니다. 동일한 Near / Center / Far Motion을 수행하며 Position Error, Following Error, Settling Time, Cycle Time, Vibration 또는 사용 가능한 Motor Load 데이터를 기록합니다.
그 다음 Acceleration을 단계적으로 변화시켜 Load에 따른 민감도를 비교합니다. 그래프 표기는 Payload, C.G. Offset, Acceleration, Settling Time, Position Error, Following Error, Motor Load처럼 English로 통일합니다.
특히 품질평가를 위해 시험 후 즉시 Servo Parameter를 수정하지 말고 먼저 Baseline 데이터를 확보하는 것이 중요합니다.
14. Quality Evaluation → Correction → Re-evaluation
Quality Evaluation: Empty/Nominal/Maximum Intended Load와 대표 Robot Pose에서 Position Error, Repeatability, Settling Time, Vibration, Cycle Time을 평가합니다. Tool C.G.와 CAD Mass Property도 기록합니다.
Correction: 문제가 있다면 Tool 경량화, C.G. 단축, 구조강성 개선, Cable/Hose Routing 변경을 먼저 검토합니다. 이후 필요한 경우 Motion Acceleration/Profile 및 해당 모델이 지원하는 Payload 관련 설정을 조정합니다.
Re-evaluation: 수정 후 동일 Payload Matrix를 반복하고, 수정에 사용하지 않은 Motion/Workspace Point에서도 확인합니다.
Stabilization: 장시간 반복운전과 실제 Workpiece variation을 포함해 Settling, Vibration, Positioning 결과가 안정적으로 유지되는지 검증합니다. 허용 C.G./Inertia 및 Acceptance Limit은 해당 Robot configuration과 프로젝트 요구를 기준으로 Project-specific TBD로 관리합니다.
Payload Engineering의 핵심은 ‘몇 kg인가?’가 아닙니다. 얼마나 무겁고(Mass), 어디에 있으며(C.G.), 회전축에서 어떻게 분포되어 있고(Inertia), 얼마나 빠르게 움직일 것인가(Motion Profile)를 함께 보는 것입니다.
15. 다음 편 예고
10편 — Robot Safety Architecture and Risk Thinking
다음 편에서는 Soft E-Stop, Hard E-Stop, Motor Power, Software/Mechanical Limits, Brake와 Collision/Trapping Risk를 하나의 Safety Architecture로 정리합니다. Browser의 Disable Power와 Hardwired E-Stop이 왜 같은 개념이 아닌지도 명확히 구분합니다.
Manual Basis
PF400 payload 구성별 수치는 제공된 Brooks Automation PreciseFlex 300/400/3400 Robots, P/N PF40-DI-00010 Rev 5.6.0을 기준으로 했습니다. PF3400 3 kg configuration의 Dynamic Feed Forward parameter 16071, Robot.Payload, C.G. offset 관련 parameter 16068 value 5는 해당 구성에 한정해 소개했습니다. C.G., Moment of Inertia, Torque 관계와 Point Mass 계산은 일반적인 Engineering Foundation입니다. 매뉴얼에서 확인하지 않은 PF400 허용 Inertia/C.G. 수치는 임의로 만들지 않았습니다.
Tags
#RobotExpertAcademy #PreciseFlex #Payload #CenterOfGravity #MomentOfInertia #RobotDynamics #ToolDesign #RobotCalibration #ServoControl #MotionProfile #SettlingTime #Vibration #SCARA #MotionControl #IndustrialRobot #Automation #RobotEngineering


