[Robot Expert Academy 11] PreciseFlex 300/400/3400 Hardware Architecture — 하드웨어 구조를 알면 고장원인과 성능 한계가 보인다
PreciseFlex · Guidance · Motion Control · GPL
Robot을 하나의 완성품으로 보지 않고 Mechanism → Motor → Encoder → Controller → Power → I/O → Tool → Network의 계층으로 분해합니다. 특히 PF400과 PF3400의 Controller 구성이 어떻게 다른지, Absolute Encoder와 Power System이 어떤 역할을 하는지, 그리고 Hardware Architecture 지식이 Troubleshooting에 어떻게 연결되는지를 살펴봅니다.
1. Robot은 ‘기계 팔’이 아니라 Cyber-Physical System이다
산업용 Robot의 눈에 보이는 부분은 Arm과 Tool이지만 실제 성능은 Mechanism, Drive, Sensor, Controller, Network와 Software가 함께 만듭니다. Position Error 하나도 기구부, Encoder, Servo, Calibration, Tool, Communication 등 여러 계층에서 발생할 수 있습니다.
따라서 고장진단은 ‘Robot이 이상하다’가 아니라 Power Layer / Control Layer / Feedback Layer / Mechanical Layer / Tool Layer 중 어느 계층에서 이상이 시작됐는지를 좁혀가는 과정이어야 합니다.
2. PF400의 핵심 Architecture — Controller가 Base 안에 들어 있다
제공된 PreciseFlex 매뉴얼에서 PF400은 Guidance 1400B four-axis motion controller를 내장하는 구조입니다. Robot Base 내부에 Controller와 Power 관련 기능이 통합되어 외부 제어반을 크게 구성하지 않고도 Robot System을 만들 수 있다는 점이 특징입니다.
또한 PF400에는 365 W 48 VDC motor power supply와 125 W 24 VDC logic/processor supply가 Base 내부에 통합되어 있습니다. 이는 Robot이 단순 Motor Assembly가 아니라 Power와 Control까지 포함한 통합 Motion Platform임을 보여줍니다.
3. PF3400과 PF400은 Controller 구성이 동일하지 않다
매뉴얼 기준 PF3400 계열은 Guidance 1400C와 Guidance 1100T Slave Amp 구조를 사용하며, PF400은 Guidance 1400B와 Guidance 1100T Slave Amp 구조를 사용합니다. 따라서 Controller Parameter, Wiring 또는 Service 절차를 모델 간에 무조건 동일하게 적용해서는 안 됩니다.
Robot Model뿐 아니라 Controller Model + Robot Configuration + PAC/Calibration Data까지 확인한 뒤 진단해야 합니다.
4. Motor — Command를 실제 Torque로 바꾸는 Actuator
PF400은 Brushless DC Motor를 사용합니다. Controller가 원하는 Joint Motion을 계산하면 Drive가 Motor Current를 제어하여 Torque를 발생시키고, Mechanism을 통해 Joint가 움직입니다.
Motor 문제는 단순히 ‘안 돈다’로만 나타나지 않습니다. Torque Margin 부족, Temperature, Cable/Connector, Drive Fault 또는 Mechanical Load 증가가 Tracking Error나 Settling 증가 형태로 나타날 수 있습니다. 그래서 Motor와 Mechanical Load를 분리해 생각해야 합니다.
5. Absolute Encoder — Robot이 자신의 Joint 위치를 기억하는 핵심 Sensor
PF400은 Absolute Encoder를 사용하며 Battery Backup을 통해 Joint Position 정보를 유지합니다. Incremental Encoder처럼 매번 전원을 켤 때 위치를 완전히 새로 찾는 개념과는 다릅니다. 하지만 Absolute Encoder라고 해서 Calibration이 필요 없다는 뜻은 아닙니다.
Encoder가 제공하는 Joint Position과 실제 Robot Geometry 사이의 관계가 올바르게 Calibration되어 있어야 TCP Position이 정확합니다. Encoder Count가 정상이어도 Joint Zero 또는 Calibration이 잘못되면 Robot의 절대 위치는 틀릴 수 있습니다.
6. Encoder Battery와 Error를 이해한다
제공된 매뉴얼에는 Encoder Battery nominal 3.6 V, 약 3.3 V에서 Encoder Battery Low, 약 2.5 V에서 Absolute Encoder Down 상태가 설명되어 있습니다. Battery 교체 시에는 AC Power를 분리하도록 안내되어 있습니다.
또한 Motor/Encoder Cable을 분리하는 작업도 Battery 관련 Error를 만들 수 있으며 상황에 따라 Recalibration이 필요할 수 있습니다. 즉 Encoder Error가 보인다고 바로 Encoder 본체 고장으로 단정하면 안 됩니다.
7. Encoder Diagnostics — Reset은 Calibration과 다르다
Browser에서 Setup > Hardware Tuning and Diagnostics > Absolute Encoder를 통해 Encoder 진단에 접근할 수 있습니다. Shipping Shock/Vibration 등으로 Encoder Operation Error가 발생할 수 있으며 매뉴얼은 경우에 따라 Reset and initialize encoder 절차를 설명합니다.
중요한 점은 Error Flag를 Reset하는 것과 Robot Calibration을 맞추는 것이 같은 작업이 아니라는 것입니다. Reset 후에는 Home을 수행하고 알려진 Calibration Position 또는 Reference를 이용해 실제 위치관계가 정상인지 확인해야 합니다.
8. Power Architecture — Logic Power와 Motor Power를 구분한다
Robot에서 Processor가 살아 있는 것과 Motor에 High Power가 공급되는 것은 같은 상태가 아닙니다. PF400의 통합 구조에서도 Logic/Processor 계통과 Motor Power 계통은 역할이 구분됩니다.
이 개념은 Troubleshooting에 중요합니다. Browser가 접속되고 Status가 보인다고 해서 Motor Power System이 정상이라는 뜻은 아니며, 반대로 Motor Power가 Disable되어도 Controller Logic과 Network Interface는 동작할 수 있습니다.
9. PF400 AC Input과 Inrush Current
PF400 매뉴얼은 AC Input을 100–240 VAC ±10%, 50/60 Hz로 제시하며 Appendix A에는 약 200 W typical, 400 W maximum의 전력 정보가 있습니다. 또한 240 VAC 조건에서 매우 짧은 시간 동안 Inrush Current가 최대 100 A 수준에 이를 수 있다는 설명이 있습니다.
여기서 중요한 Engineering Point는 Inrush 숫자 하나만 보고 무조건 큰 Circuit Breaker를 선정하는 것이 아니라는 점입니다. 실제 전원 보호설계는 제조사 요구, Breaker의 Trip Characteristic, Wiring, Safety 규정과 시스템 전체 부하를 함께 검토해야 합니다.
10. Tool Interface — Gripper도 Hardware Architecture의 일부다
PF400은 Electric Gripper를 일반적으로 사용할 수 있으며 Pneumatic Tooling도 구성 가능합니다. Electric Gripper Controller에는 추가 Input 2개와 Output 2개가 제공될 수 있습니다. Electric Gripper가 없는 구성에서는 Guidance 1400A ribbon interface를 통해 4 Digital Inputs와 4 Digital Outputs를 사용할 수 있다고 매뉴얼에 설명되어 있습니다.
Tool을 교체하면 Mass와 C.G.만 변하는 것이 아니라 I/O, Cable, Pneumatic Line, Wrist Rotation Limit까지 달라질 수 있으므로 Tool Interface는 Robot Architecture의 일부로 관리해야 합니다.
11. Wrist Configuration에 따라 Mechanical Constraint도 달라진다
Electric Gripper configuration에서는 Slip Ring을 사용하며 Wrist Software Limit이 ±970°로 설명됩니다. 반면 Pneumatic configuration에서는 Sliding Hard Stop 때문에 Wrist Rotation이 540°로 제한되는 구조가 설명되어 있습니다.
따라서 같은 PF400이라도 End-effector configuration에 따라 Motion Planning과 Cable Routing 조건이 달라집니다. Software에서 가능한 각도만 보고 실제 Hardware Constraint를 무시하면 안 됩니다.
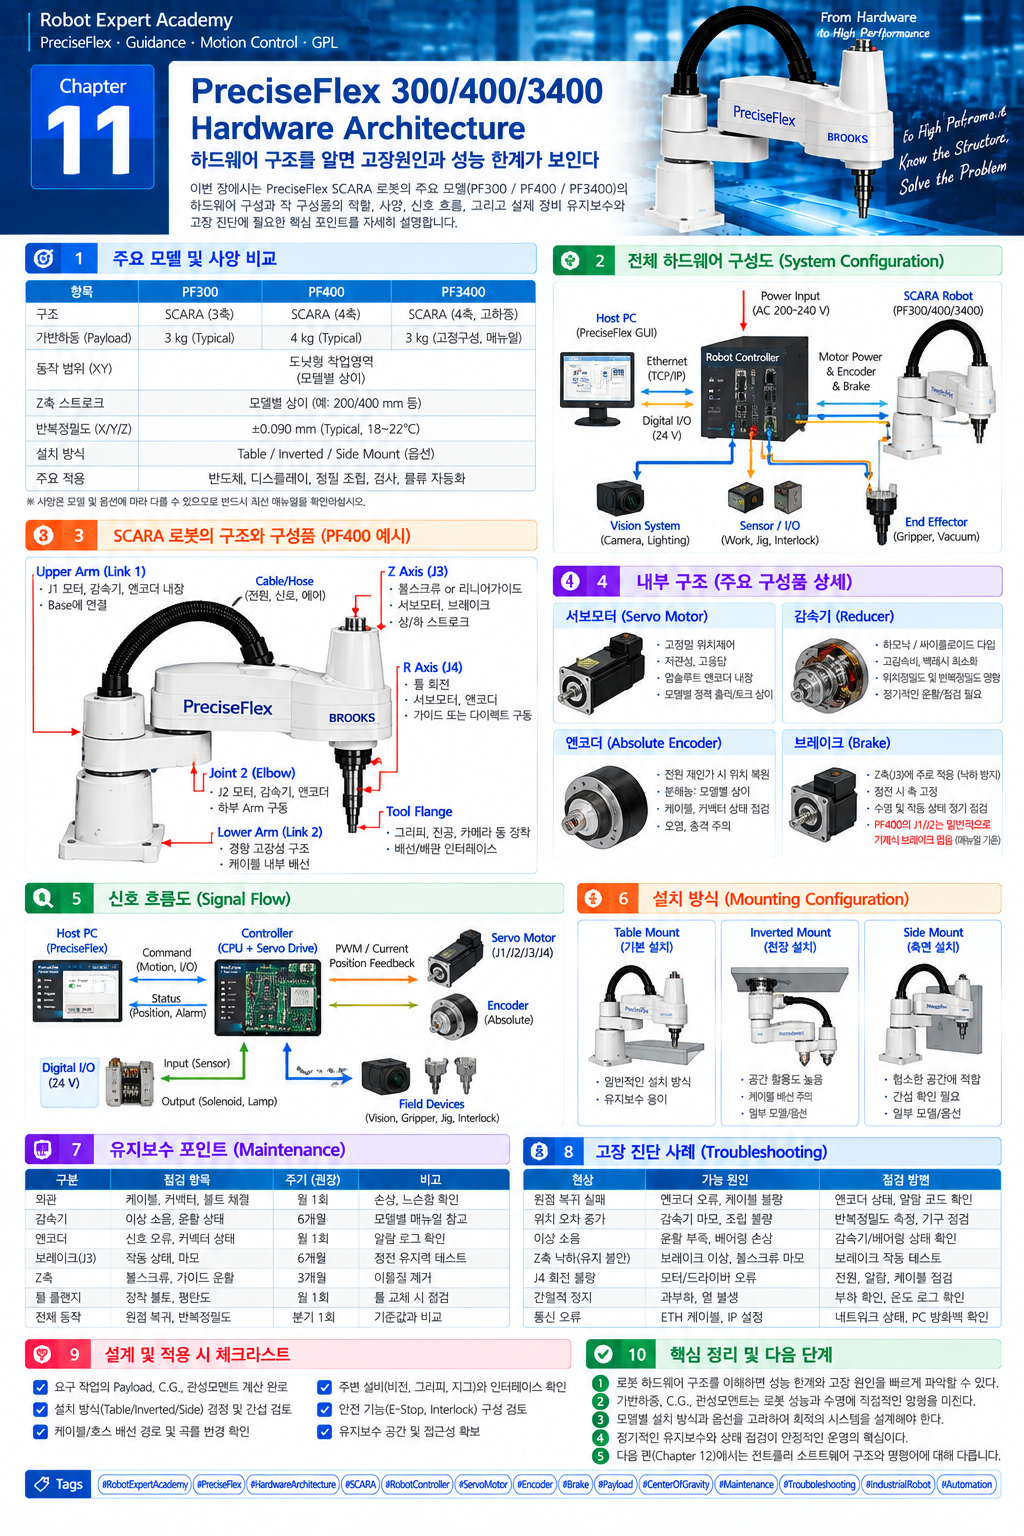
12. Figure 11-1 — PreciseFlex Hardware Architecture
[Figure 11-1 삽입 위치]
Figure 11-1. PreciseFlex Hardware Architecture and Signal Flow
Robot mechanism, controller, motor drive, absolute encoder feedback, power architecture, Ethernet/Digital I/O and end-effector interfaces.
※ Chapter 11 전용 인포그래픽을 첨부했습니다. 책 편집 시 Hardware Architecture 장의 Overview Figure로 활용할 수 있습니다.
13. Network와 I/O — Robot은 주변 장비와 연결될 때 비로소 장비가 된다
PF400 매뉴얼은 RS-232, RS485, Ethernet, Digital I/O 등의 Interface를 설명하며 사양표에는 RS-232와 100 Mb Ethernet이 명시됩니다. Embedded Web Server를 이용한 Browser Operator Interface도 중요한 특징입니다.
실제 자동화 장비에서는 Robot Controller가 Vision PC, PLC, Sensor, Gripper, Safety/Interlock Logic과 연결됩니다. 따라서 Robot 문제처럼 보이는 현상이 실제로는 Network, I/O Mapping 또는 Peripheral Timing 문제일 수 있습니다.
14. Linear Rail을 추가하면 Robot은 하나의 축이 더 생긴 시스템이 된다
PF400/PF3400은 1000/1500/2000 mm Linear Axis 옵션을 가질 수 있으며 PF400 Linear Axis repeatability는 매뉴얼상 ±0.050 mm로 제시됩니다. Rail이 추가되면 Workspace가 크게 확장되지만 Robot Base 자체가 움직이므로 Coordinate Transform, Cable Management, Mechanical Alignment와 Calibration이 더 중요해집니다.
즉 Rail은 단순 이동 Stage가 아니라 Robot Kinematic System의 일부로 다뤄야 합니다.
15. PAC File — Hardware와 Software Configuration을 이어주는 복구 자산
PreciseFlex의 PAC File에는 Factory Configuration과 Calibration 정보가 포함됩니다. 제조사는 Serial Number별 Factory PAC를 유지하지만, Factory Backup에는 출하 후 현장에서 변경한 Parameter나 새 Calibration 정보가 포함되지 않을 수 있습니다.
따라서 장비 안정화 후에는 현장 상태의 Backup을 별도로 관리하는 것이 중요합니다. Web Interface의 Utilities / Backup and Restore 기능이 복구 전략의 중요한 일부가 됩니다.
Hardware 교체 전에 Configuration Backup → Parameter Record → Calibration Record → Mechanical Reference를 확보합니다.
16. 고장진단은 Signal Flow를 거꾸로 추적한다
예를 들어 ‘Robot이 목표위치에 가지 않는다’면 바로 Motor를 교체하는 것이 아니라 다음 순서로 좁힐 수 있습니다.
Command → Controller Calculation → Drive Output → Motor Motion → Encoder Feedback → Mechanical Transmission → TCP Result
Command 자체가 틀렸는지, Encoder Feedback이 이상한지, Motor는 정상인데 Belt/Mechanism이 미끄러지는지, TCP Calibration이 틀렸는지를 단계적으로 분리합니다. 이 접근이 Hardware Architecture를 배우는 가장 큰 이유입니다.
17. PF400 Belt Drive와 Mechanical Error
매뉴얼에는 J2/J3/J4 Timing Belt 관련 Service 절차가 포함되어 있습니다. 특히 일부 J3 Belt 절차에서는 Output Pulley의 Eccentricity에 따라 Belt Tension이 달라질 수 있으며, 오래된 특정 구성에서는 매우 작은 편심도 Tension 변화에 큰 영향을 줄 수 있다는 설명이 있습니다.
따라서 Buzzing, Position Instability 또는 반복성 문제를 Servo Parameter만으로 판단하지 말고 Belt Tension, Pulley, Mechanical Transmission을 확인해야 합니다. 특정 연식/구성의 상세 수치는 해당 매뉴얼 절차를 그대로 따라야 합니다.
18. 현장 실습 — Hardware Block Diagram을 직접 만든다
실제 보유 Robot의 Serial/Model/Controller를 확인한 뒤 AC Input부터 TCP까지 Block Diagram을 작성합니다. 각 Block에 Connector, Power Voltage, Feedback Signal, Network, I/O를 기록합니다. 이후 Robot Power On/Homed 상태에서 정상 상태의 Screenshot과 Parameter Backup을 Baseline으로 저장합니다.
그래프와 Diagram 표기는 Power Input, Logic Power, Motor Power, Controller, Servo Drive, Motor, Absolute Encoder, Joint, Tool, Ethernet, Digital I/O처럼 English로 통일합니다.
19. Quality Evaluation → Correction → Re-evaluation
Quality Evaluation: Power/Communication/Homing/Encoder 상태, Joint Motion, Repeatability, Tool I/O, Safety Interlock와 Backup 상태를 Baseline으로 기록합니다.
Correction: Hardware 또는 Parameter를 수정할 때 한 번에 여러 요소를 바꾸지 않고 원인계층별로 변경합니다. Cable/Connector, Mechanical Transmission, Encoder, Calibration, Controller Configuration 순으로 Evidence를 남깁니다.
Re-evaluation: 수정 후 Home, Known Position, Repeatability, I/O 및 실제 Production Motion을 다시 확인합니다.
Stabilization: Power Cycle과 장시간 반복운전을 수행하고 Error Log, Encoder 상태, Positioning 결과가 안정적인지 확인합니다. 합격기준은 장비 요구사항에 따라 Project-specific TBD로 정의합니다.
Robot Troubleshooting의 속도는 부품을 얼마나 많이 아느냐보다 Command가 어떤 Hardware Path를 지나 Motion이 되고, 어떤 Feedback Path를 통해 다시 Controller로 돌아오는지를 이해하는 정도에 좌우됩니다.
20. 다음 편 예고
12편 — Guidance Controller Architecture and Motion Control Loop
다음 편에서는 Guidance 1400 계열 Controller 내부 관점으로 들어갑니다. Command, Trajectory Generation, Servo Loop, Encoder Feedback, Tracking Error, 2000 Hz monitoring이 어떻게 하나의 Motion Control System을 만드는지 설명합니다.
Manual Basis
PF400/PF3400 Controller, Power, Absolute Encoder, Battery, Gripper/I/O, Wrist configuration, Linear Axis, PAC/Backup 및 Timing Belt 관련 제품 고유 내용은 제공된 Brooks Automation PreciseFlex 300/400/3400 Robots, P/N PF40-DI-00010 Rev 5.6.0을 기준으로 정리했습니다. Signal-flow 기반 Troubleshooting과 System Architecture 해석은 Engineering Foundation입니다. 제품/연식/옵션에 따라 달라질 수 있는 항목은 해당 Robot의 실제 Configuration과 매뉴얼을 우선합니다.
Tags
#RobotExpertAcademy #PreciseFlex #HardwareArchitecture #GuidanceController #AbsoluteEncoder #ServoMotor #RobotPower #RobotIO #EndEffector #LinearAxis #PACFile #RobotMaintenance #Troubleshooting #SCARA #MotionControl #IndustrialRobot #Automation #RobotEngineering


