산업장비 디지털 트윈을 만들 때 기계설계팀으로부터 받은 STEP이나 원본 CAD를 그대로 WPF에 넣고 싶어지는 경우가 많습니다. 원본이 가장 정확하니 그대로 사용하는 것이 가장 좋을 것처럼 보이기 때문입니다. 그러나 실제로는 그 반대인 경우가 많습니다.
설계용 CAD에는 디지털 트윈 화면에서 필요하지 않은 정보가 매우 많이 포함됩니다. 볼트, 너트, 와셔, 작은 필렛과 챔퍼, 내부 가공 형상, 케이블, 반복 브라켓, 상세 모터 형상 등이 대표적입니다. 이러한 데이터를 그대로 Mesh로 변환하면 파일 크기가 커지고 Loading 시간이 늘어나며, 메모리 사용량과 Rendering 부하도 증가합니다.
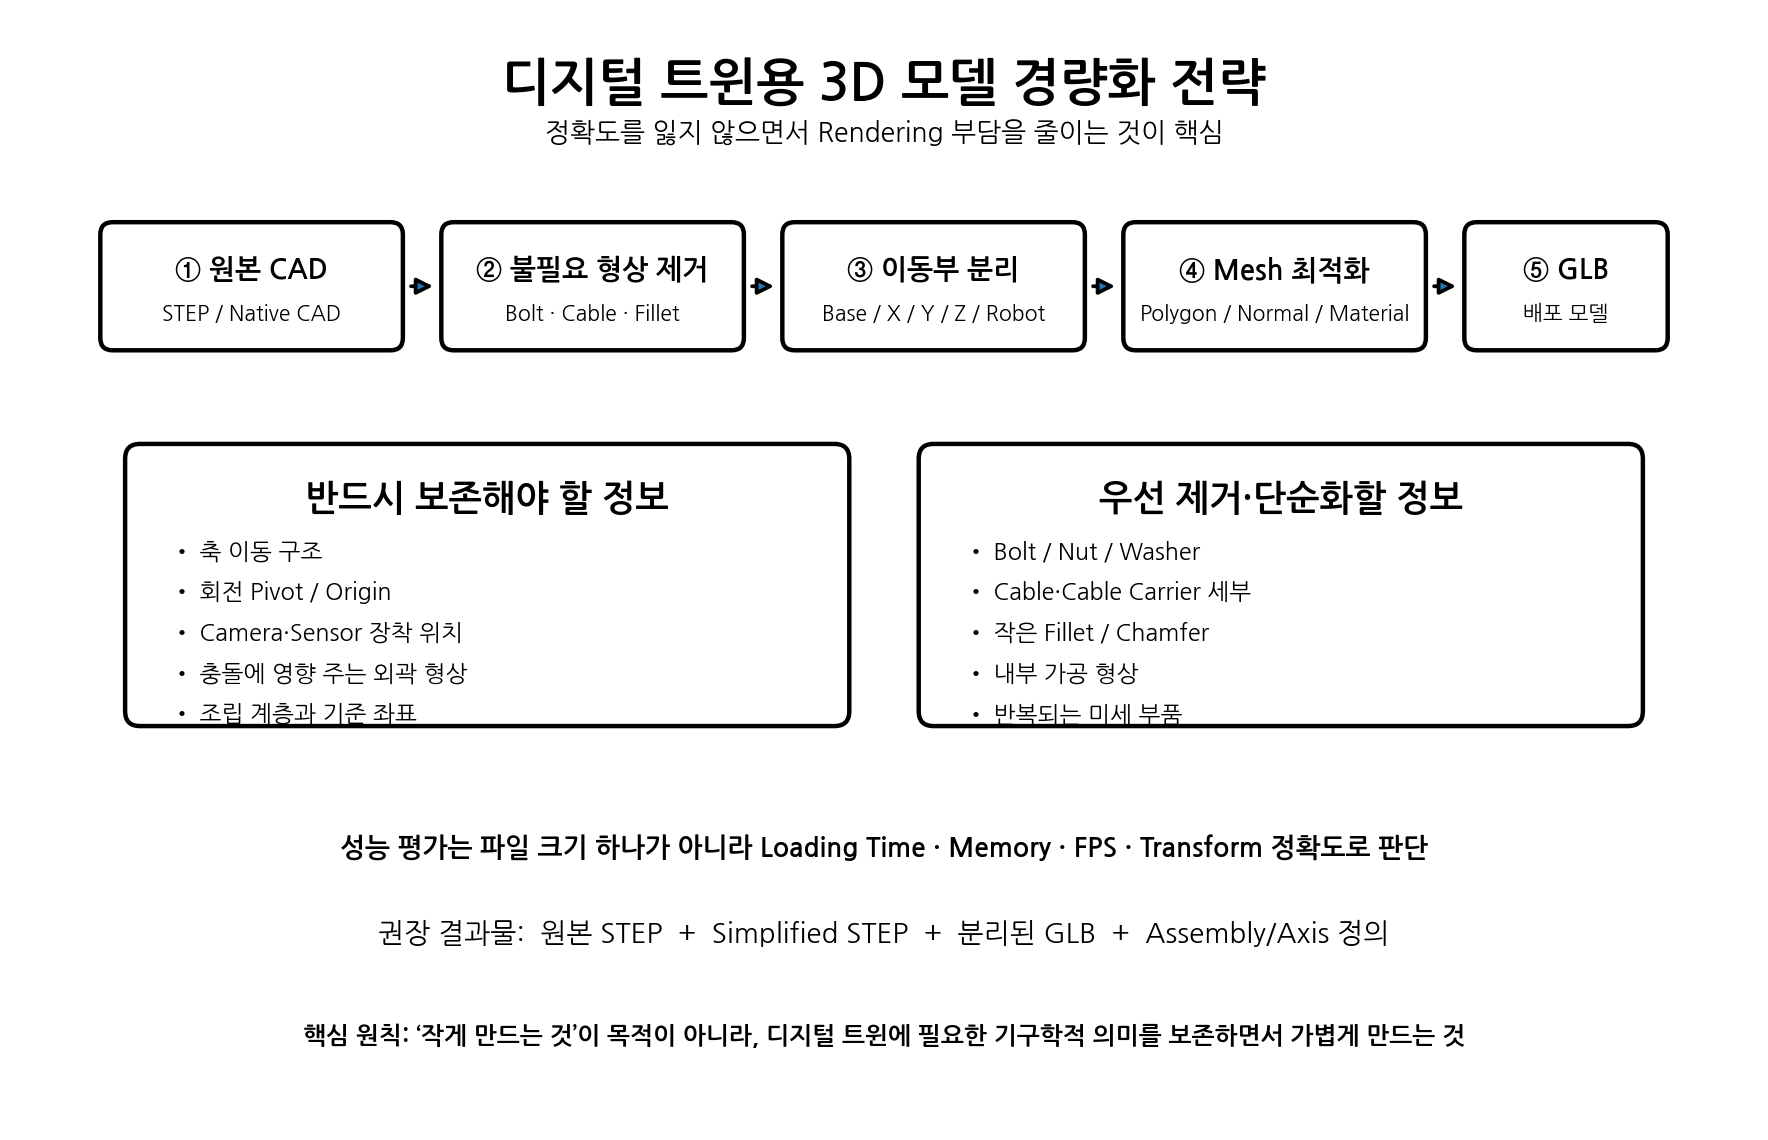
따라서 디지털 트윈용 3D 모델은 설계 정확도를 최대한 유지하면서도 실제 동작에 필요한 기구학적 의미만 남기는 별도의 모델로 관리하는 것이 좋습니다.
원본 CAD의 목적은 제작입니다. 치수, 체결, 조립, 가공, 간섭, 부품 번호까지 가능한 한 정확하게 표현해야 합니다.
반면 디지털 트윈 모델의 목적은 장비 상태를 빠르고 정확하게 표현하는 것입니다. 따라서 화면에서 보이지 않는 내부 가공이나 움직임에 영향을 주지 않는 미세 부품은 반드시 필요하지 않습니다.
핵심은 제작용 모델과 운영·시각화용 모델을 분리하는 것입니다.
경량화를 하더라도 다음 정보는 반드시 보존해야 합니다.
- 축의 이동 구조와 가동 범위
- 회전축의 Pivot과 Origin
- Camera와 Sensor의 실제 장착 위치
- 충돌 판단에 영향을 주는 외곽 형상
- Parent–Child Assembly 구조
- Machine, Stage, Robot, Camera 기준 좌표
특히 Rotary Axis의 중심이 조금만 틀려도 화면에서 실제 장비와 다른 궤적을 그리게 됩니다. 따라서 Polygon 수를 줄이는 것보다 운동학적 기준을 보존하는 것이 먼저입니다.
가장 먼저 제거하거나 단순화할 후보는 다음과 같습니다.
- Bolt, Nut, Washer
- 케이블과 케이블 캐리어의 세부 형상
- 작은 Fillet과 Chamfer
- 장비 외부에서 보이지 않는 내부 가공
- 반복되는 소형 브라켓
- 팬 날개, 모터 내부, 커넥터의 미세 형상
다만 케이블 캐리어처럼 실제 충돌 영역을 판단해야 하는 부품은 완전히 없애기보다 단순 Box나 Cylinder로 대체하는 방법이 좋습니다.
디지털 트윈에서 가장 중요한 것은 개별 부품의 정밀 형상보다 어떤 부품이 어떤 축을 따라 움직이는지입니다.
예를 들어 Gantry 장비라면 Base, X Axis, Y Axis, Z Axis, Camera를 별도의 객체로 분리해야 합니다. Robot도 Joint 단위로 분리되어야 합니다.
이렇게 해야 실제 Position 값을 각 Transform에 직접 적용할 수 있습니다.
Machine → Gantry → X Axis → Y Axis → Z Axis → Camera 같은 Parent–Child 구조가 CAD Assembly와 일치해야 합니다.
STEP은 설계 교환과 정밀 형상 보존에 적합합니다. 반면 GLB/glTF는 Runtime에서 빠르게 불러오고 Material과 Mesh를 함께 관리하는 데 유리합니다.
따라서 원본 데이터는 STEP 또는 Native CAD로 보관하고, 실제 WPF 프로그램에서는 경량화된 GLB를 사용하는 구조가 좋습니다.
Native CAD → STEP → Simplified CAD → GLB/glTF → WPF의 흐름을 표준화하면 장비가 달라져도 동일한 변환 프로세스를 사용할 수 있습니다.
단순히 Polygon을 줄이는 것만으로는 충분하지 않습니다. 실제 성능에는 Material 개수, Mesh 개수, Draw Call, Texture 크기, Transparency, Scene Graph 깊이도 영향을 줍니다.
예를 들어 동일한 Polygon 수라도 수천 개의 작은 Mesh로 나뉘어 있으면 하나의 적절히 통합된 Mesh보다 Rendering 부담이 커질 수 있습니다.
따라서 경량화는 Polygon + Mesh + Material + Texture + Hierarchy를 함께 봐야 합니다.
LOD(Level of Detail)는 카메라 거리나 화면 중요도에 따라 서로 다른 복잡도의 모델을 사용하는 방법입니다.
장비 전체를 멀리서 볼 때는 매우 단순한 모델을 사용하고, 사용자가 특정 Module을 확대하면 상세 모델로 전환할 수 있습니다.
대형 EFEM이나 여러 Module이 동시에 표시되는 Virtual Factory에서는 특히 유용합니다.
산업장비 디지털 트윈에서는 포토리얼리즘이 반드시 필요한 것은 아닙니다. 오히려 지나치게 복잡한 Material과 고해상도 Texture는 메모리와 GPU 자원을 소비합니다.
Base, Moving Axis, Robot, Camera, Sensor처럼 의미별로 단순한 Material을 사용하는 편이 상태 표현에도 유리합니다. Alarm 시 빨간색, 선택 시 Highlight, Disabled 상태에서는 반투명 처리처럼 기능 중심 표현을 적용할 수 있습니다.
장비 전체를 하나의 거대한 GLB로 만들면 관리가 편해 보이지만 개별 축 Transform이나 Visibility 제어가 어려울 수 있습니다.
예를 들어 다음처럼 분리할 수 있습니다.
Base.glb / XAxis.glb / YAxis.glb / ZAxis.glb / Stage.glb / Robot.glb / Camera.glb
이 구조는 축 단위 Loading, 상태 색상 변경, 교체, Version 관리에도 유리합니다.
경량화가 완료되었다고 바로 Release해서는 안 됩니다. 적어도 다음 항목을 비교해야 합니다.
- 원본 대비 외곽 형상 오차
- Axis Origin과 Pivot 정확도
- 실장비 Position과 3D Position 일치 여부
- Loading Time
- Memory 사용량
- Frame Rate
- 24~72시간 장시간 안정성
- 확대 시 형상 품질
일정은 경량화 → WPF 적용 → 자체검증 → 품질평가 → 수정·보완 → 재평가 → Release로 잡는 것이 좋습니다.
한 장비에 대해 다음 4단계 데이터를 함께 관리하면 좋습니다.
01_CAD/ — Machine_Assy.step, Native CAD
02_Simplified/ — Machine_Simplified.step
03_3D_Display/ — Base.glb, XAxis.glb, YAxis.glb, ZAxis.glb, Robot.glb
04_Data/ — Axis_List.xlsx, Coordinate_System.xlsx, MachineDefinition.json
즉, 원본 설계와 화면용 모델을 분리하되 서로 추적 가능하게 관리해야 합니다.
장비가 늘어날 때마다 사람이 수작업으로 모델을 수정하면 디지털 트윈 플랫폼의 확장성이 떨어집니다.
장기적으로는 STEP 또는 Simplified CAD를 입력하면 자동으로 GLB를 생성하고, Axis ID와 Assembly 정보를 읽어 MachineDefinition을 만드는 방향으로 발전시키는 것이 좋습니다.
이 구조가 완성되면 새로운 장비가 개발될 때마다 처음부터 3D 프로그램을 만드는 것이 아니라 모델과 설정만 교체해 재사용할 수 있습니다.
디지털 트윈용 3D 모델 경량화의 목적은 단순히 파일을 작게 만드는 것이 아닙니다.
장비의 운동학적 의미와 좌표 기준은 그대로 유지하면서, 시각화에 불필요한 세부 형상을 제거해 빠르고 안정적으로 동작하도록 만드는 것이 핵심입니다.
원본 CAD와 Runtime 모델을 분리하고, 이동부 객체화·Pivot 보존·GLB 변환·성능 평가를 표준 프로세스로 만들면 장비가 늘어날수록 재사용성이 커집니다.
7편에서는 STEP, STL, OBJ, glTF, GLB 파일 형식을 비교하고, 산업장비 디지털 트윈에서 어떤 파일을 원본·중간 변환·Runtime용으로 사용하면 좋은지 실무 기준으로 정리합니다.
#DigitalTwin #WPF #CAD #STEP #GLB #glTF #3DModel #ModelOptimization #MeshOptimization #LOD #HelixToolkit #CSharp #반도체장비 #산업자동화 #스마트팩토리 #MachineVision #MotionControl #DigitalEngineering #RND #연구개발
'경제' 카테고리의 다른 글
| WPF 디지털 트윈 연재 08 - Assembly Tree와 Parent–Child 구조 설계 (0) | 2026.10.13 |
|---|---|
| WPF 디지털 트윈 연재 07 - STEP·STL·OBJ·glTF·GLB 파일 형식 비교와 선택 전략 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 05 - 기계설계팀에서 받아야 할 디지털 트윈 데이터 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 04 - 전체 시스템 아키텍처 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 03 - 왜 WPF 기반 디지털 트윈인가 (0) | 2026.10.06 |


