디지털 트윈을 구축하다 보면 반드시 만나는 질문이 있습니다. “3D 파일은 어떤 형식을 써야 할까?”입니다. 기계설계팀에서는 STEP이나 원본 CAD를 사용하지만, WPF Runtime에서 그대로 사용하는 것은 무겁고 비효율적일 수 있습니다. 반대로 STL처럼 단순한 Mesh 형식은 가볍지만 Assembly 계층이나 재질 정보가 부족합니다.
따라서 중요한 것은 가장 좋은 파일 하나를 고르는 것이 아니라, 설계 원본·변환·배포라는 생애주기 단계별로 파일의 역할을 나누는 것입니다.
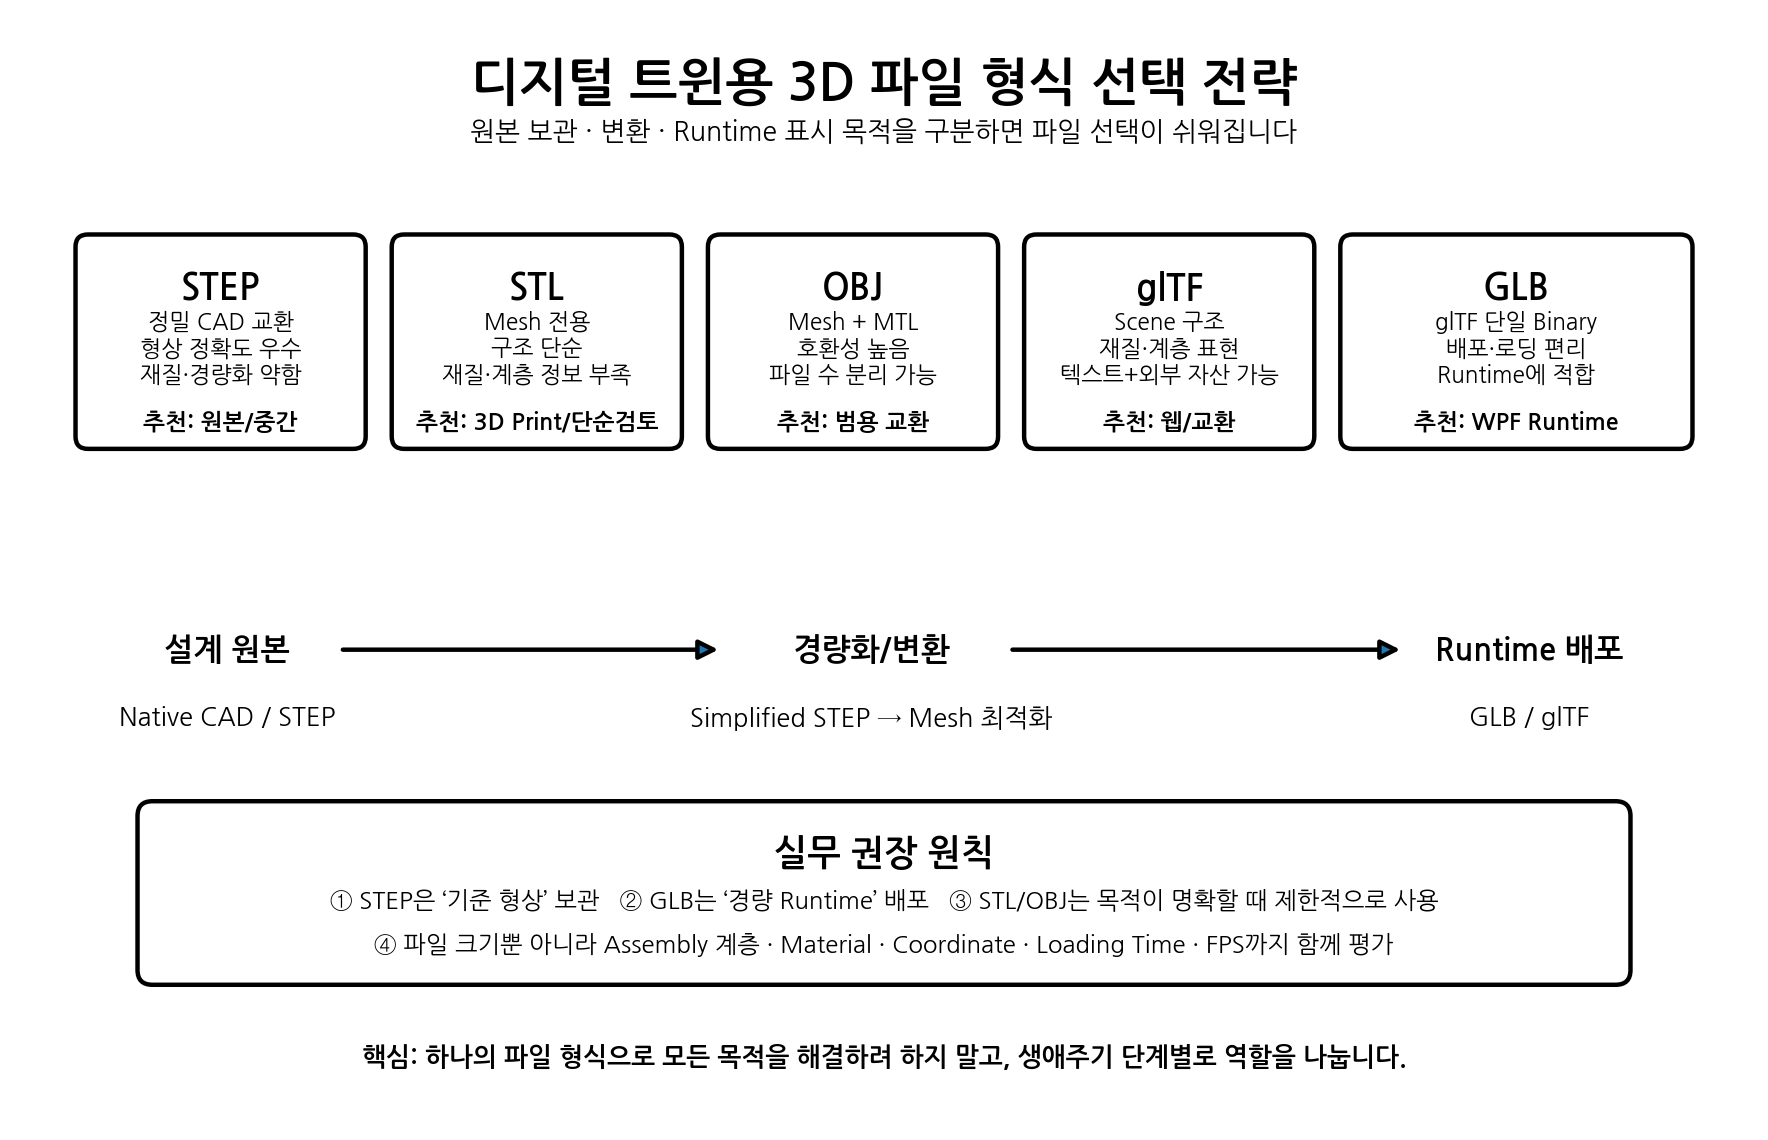
STEP은 정밀한 CAD 형상 교환을 위한 대표적인 형식입니다. 장비 외형, 축 구조, 기준면, Hole, 가공 형상 등 기계설계 정보를 비교적 정확하게 보존할 수 있습니다.
디지털 트윈 프로젝트에서는 STEP을 ‘최종 Runtime 파일’이라기보다 원본 기준 형상과 변환 기준으로 보는 것이 좋습니다.
기계설계팀은 Native CAD와 함께 STEP을 제공하고, 소프트웨어팀은 이를 Simplified STEP으로 경량화한 뒤 GLB 등 Runtime 형식으로 변환하는 구조가 안정적입니다.
STL은 삼각형 Mesh 중심의 매우 단순한 형식입니다. 호환성이 높고 3D Printing이나 단순 형상 검토에는 유용하지만, Material, Assembly Tree, Object 이름 같은 정보가 충분하지 않습니다.
따라서 디지털 트윈에서 여러 축을 독립적으로 움직이거나 부품을 선택하고 상태를 표현해야 한다면 STL만으로는 구조적 한계가 있습니다.
다만 단일 Jig, 단순 Sensor Cover, Workpiece 등 독립 객체에는 여전히 실용적일 수 있습니다.
OBJ는 오래되고 널리 지원되는 Mesh 형식으로, MTL 파일과 함께 Material 정보를 표현할 수 있습니다.
그러나 Geometry, Material, Texture가 여러 파일로 분리되기 쉬워 배포와 버전 관리가 번거로울 수 있습니다. 또한 복잡한 Scene Hierarchy를 표현하는 데에는 glTF 계열보다 불편합니다.
그래도 다양한 3D Tool 간 임시 교환이나 변환 중간 형식으로는 매우 유용합니다.
glTF는 3D Scene 전달을 목표로 설계된 현대적인 형식입니다. Mesh, Material, Texture, Node Hierarchy, Transform을 함께 표현할 수 있다는 점이 큰 장점입니다.
디지털 트윈에서는 단순 형상뿐 아니라 Parent–Child 구조가 중요하기 때문에 glTF의 Scene Graph 구조가 잘 맞습니다.
다만 glTF는 JSON 본문과 Binary, Texture 등이 여러 파일로 나뉠 수 있어 배포 시 관리가 필요할 수 있습니다.
GLB는 glTF를 하나의 Binary 파일로 묶은 형식입니다. Mesh, Material, Texture, Scene 구조를 하나의 파일에 담을 수 있어 배포가 편리합니다.
특히 장비별 3D 모델을 프로그램 외부 Resource로 관리하려면 Base.glb, XAxis.glb, YAxis.glb, Robot.glb처럼 이동부별로 분리해 관리하는 방식이 효과적입니다.
WPF에서는 HelixToolkit 계열이나 별도 3D Loader를 통해 GLB/glTF를 처리할 수 있으며, 로딩 속도와 유지보수 측면에서도 유리합니다.
설계팀에서 STEP만 받고 그것을 WPF에서 직접 매번 변환하거나 렌더링하려 하면 Runtime 성능이 나빠질 수 있습니다. 반대로 GLB만 보관하면 원본 CAD 기준을 잃기 쉽습니다.
따라서 파일 역할을 분리해야 합니다.
원본 설계 → Native CAD / STEP
경량화 기준 → Simplified STEP
Runtime 표시 → GLB/glTF
장비를 움직이려면 단순히 Geometry가 있어서는 안 됩니다. XAxis가 움직일 때 그 아래 YAxis와 Camera가 함께 움직이는 Parent–Child 관계가 필요합니다.
따라서 변환 과정에서 Node 이름과 Assembly Tree가 유지되는지를 반드시 확인해야 합니다.
Machine → Gantry → XAxis → YAxis → ZAxis → Camera 같은 구조가 유지되어야 Transform을 자연스럽게 적용할 수 있습니다.
실제 CAD의 Material 정보가 항상 Runtime Visualization에 필요한 것은 아닙니다. 산업장비 디지털 트윈에서는 현실적인 Rendering보다 상태 표현과 구분성이 더 중요할 수 있습니다.
Servo Alarm이 발생하면 축을 빨간색으로 표시하거나, Sensor ON 상태를 강조하는 것이 실제 금속 질감을 사실적으로 표현하는 것보다 유용합니다.
Texture 해상도도 필요 이상으로 크지 않게 제한해야 GPU Memory 사용량을 줄일 수 있습니다.
Loading Time, Memory 사용량, GPU 사용량, Frame Rate, Node/Assembly 유지 여부, Material 표현, Transform 정확성, 배포 편의성, Version 관리 편의성을 함께 평가해야 합니다.
1MB 작은 파일이더라도 Assembly Tree가 깨져 있다면 디지털 트윈에는 부적합할 수 있습니다.
01_CAD/ — Machine_Assy.step, 원본 CAD
02_Simplified/ — Machine_Simplified.step
03_Runtime/ — Base.glb, XAxis.glb, YAxis.glb, Robot.glb
04_Config/ — MachineDefinition.json, Coordinate.json
05_Drawing/ — Axis Drawing, Layout PDF
이 구조가 표준화되면 장비가 바뀌어도 동일한 디지털 트윈 엔진을 사용할 수 있습니다.
궁극적으로는 STEP 입력 → Simplification → Mesh Conversion → Node Naming 검사 → GLB 생성 → Validation → 배포 흐름을 자동화하는 것이 좋습니다.
이 파이프라인이 만들어지면 새로운 장비를 디지털 트윈에 등록하는 시간이 크게 줄어듭니다.
축 위치와 방향, 회전 Pivot, Camera와 Sensor 장착 위치, Node 이름, Frame Rate, 장시간 Memory 안정성을 검증해야 합니다.
따라서 일정은 변환 → 자체 검증 → 품질평가 → 수정·보완 → 재평가 → Runtime 배포로 잡는 것이 좋습니다.
원본 CAD, Simplified STEP, Runtime GLB, Config JSON까지 표준화하면 디지털 트윈 구축 경험이 회사의 프로세스로 축적됩니다.
이 표준은 장비 개발시간 단축, 재사용률 향상, 유지보수 비용 절감으로 이어지고 결국 기술을 비용이 아니라 자산으로 전환하는 기반이 됩니다.
STEP, STL, OBJ, glTF, GLB 가운데 ‘절대적으로 가장 좋은 형식’은 없습니다.
산업장비 디지털 트윈에서는 STEP은 설계 기준, Simplified STEP은 변환 기준, GLB는 Runtime 배포라는 역할 분담이 가장 현실적입니다.
그리고 파일 형식보다 더 중요한 것은 Assembly Hierarchy, Pivot, Coordinate, Node Naming이 유지되는 것입니다.
8편에서는 장비 Assembly Tree와 Parent–Child 구조를 어떻게 설계해야 X/Y/Z축, Robot, Camera가 실제 장비처럼 함께 움직이는지 구체적으로 다룹니다.
#DigitalTwin #WPF #STEP #STL #OBJ #glTF #GLB #CAD #3DModel #HelixToolkit #CSharp #산업자동화 #반도체장비 #3DVisualization #AssemblyTree #CoordinateSystem #MachineDefinition #스마트팩토리 #PhysicalAI #RND
'경제' 카테고리의 다른 글
| WPF 디지털 트윈 연재 09 - Machine·Stage·Robot·Camera·Wafer/Tray 좌표계 설계 (0) | 2026.10.13 |
|---|---|
| WPF 디지털 트윈 연재 08 - Assembly Tree와 Parent–Child 구조 설계 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 06 - CAD 데이터와 디지털 트윈용 3D 모델 경량화 전략 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 05 - 기계설계팀에서 받아야 할 디지털 트윈 데이터 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 04 - 전체 시스템 아키텍처 (0) | 2026.10.13 |


