디지털 트윈에서 3D 모델이 아무리 정교해도 좌표계가 잘못 정의되면 실제 장비와 가상 장비는 서로 다른 세계를 보게 됩니다. Robot은 맞는 위치에 있다고 생각하지만 Camera는 다른 기준으로 보고, Stage는 또 다른 원점을 사용한다면 Vision 결과를 3D 공간에 정확히 겹쳐 표시할 수 없습니다.
따라서 디지털 트윈의 핵심 기반 중 하나는 Machine, Stage, Robot, Camera, Wafer/Tray 좌표계를 하나의 Transform Chain으로 연결하는 것입니다. 특히 반도체·자동화 장비에서는 Vision과 Motion의 정합성이 매우 중요하므로 좌표계 설계가 곧 품질과 재현성의 기반이 됩니다.
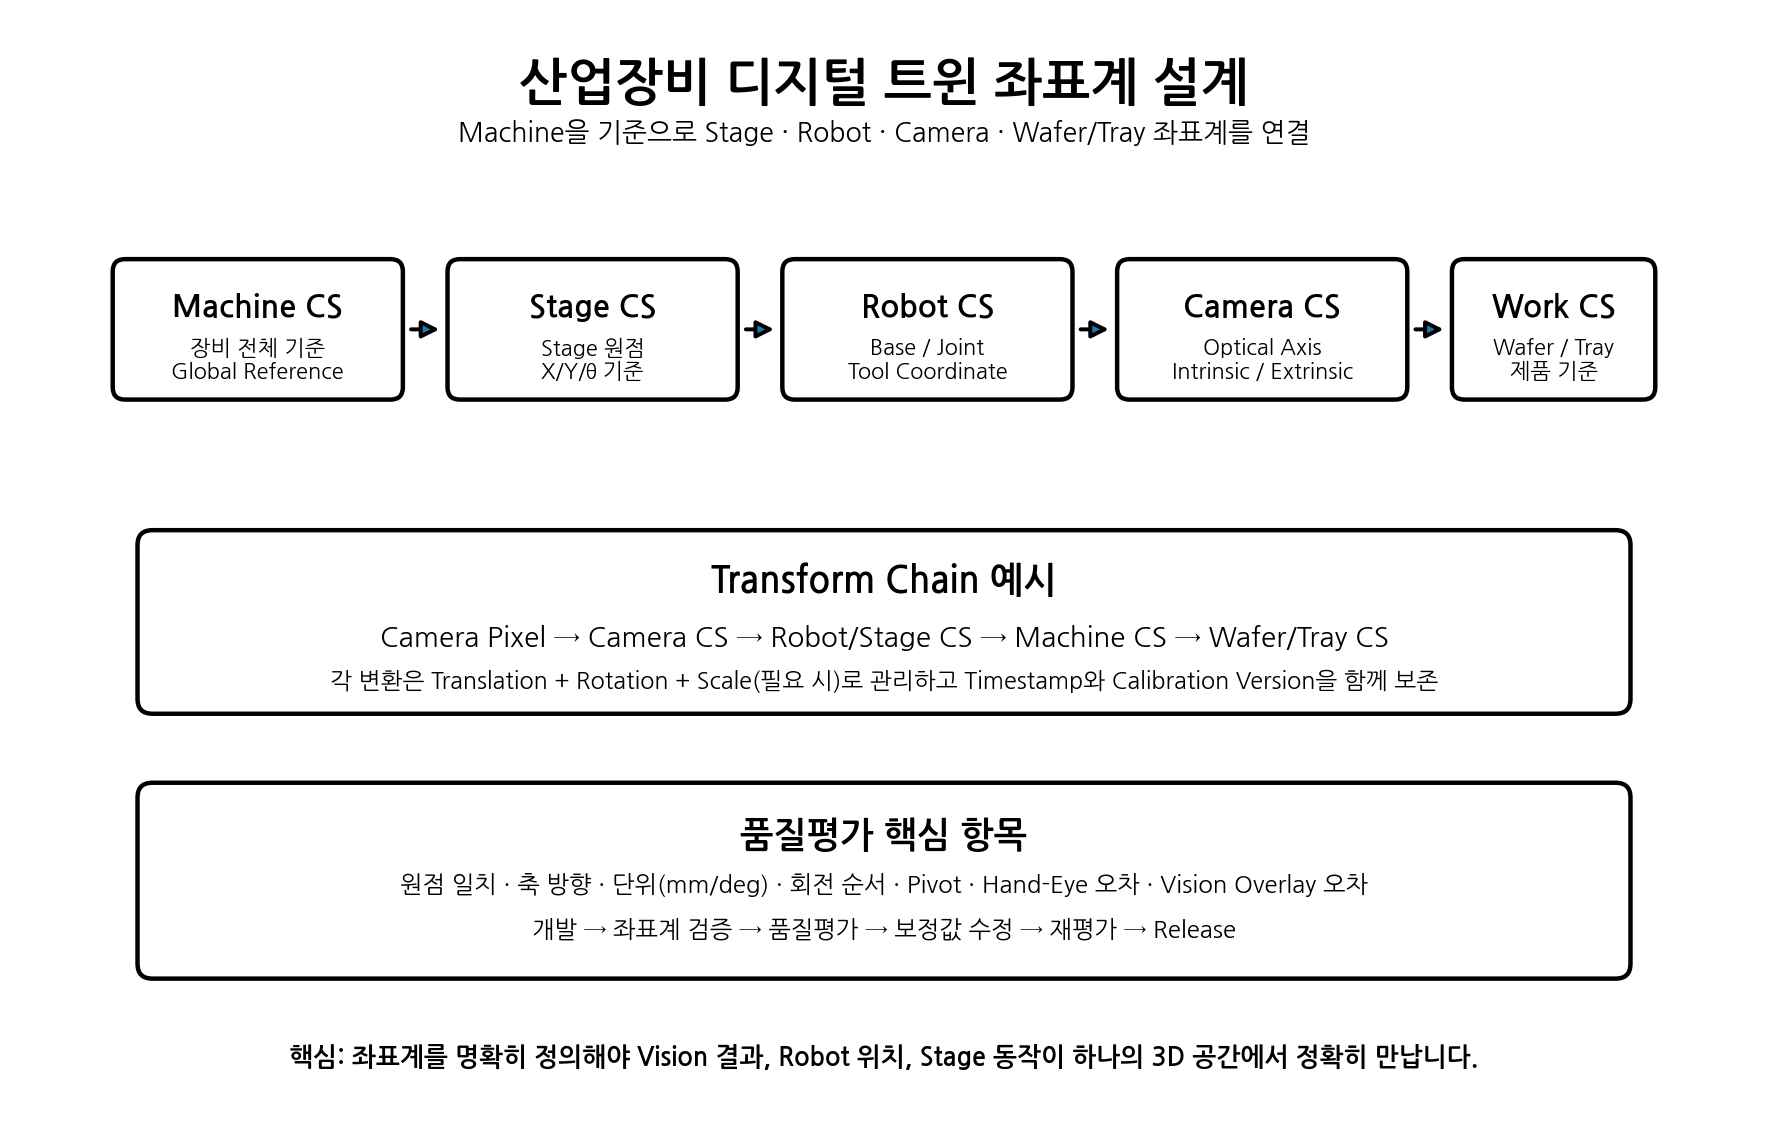
장비의 모든 위치 데이터는 어떤 기준점을 중심으로 표현됩니다. X=100 mm라는 값만으로는 의미가 없습니다. 어떤 좌표계의 X=100 mm인지 알아야 합니다.
Machine Coordinate는 장비 전체의 기준이 되고, Stage Coordinate는 Stage의 Home과 회전 중심을 기준으로 하며, Robot Coordinate는 Base와 Joint를 기준으로 합니다. Camera Coordinate는 Optical Axis와 영상 좌표를 기준으로 하고, Wafer/Tray Coordinate는 검사 대상체 자체의 기준점을 사용합니다.
장비 내부의 다양한 좌표계는 최종적으로 Machine Coordinate로 환산할 수 있어야 합니다. 이를 통해 Robot TCP, Camera, Stage, Wafer 위치를 하나의 공간 안에서 비교할 수 있습니다.
Machine Origin은 장비 기구 기준점과 명확히 연결해야 하며, 조립·교체 이후에도 재현 가능하도록 도면과 데이터 파일에 동일하게 정의해야 합니다.
XYZ Stage뿐 아니라 Theta Stage가 있는 경우 Pivot이 매우 중요합니다. Rotation Center가 실제 기구의 회전 중심과 다르면 화면에서 Stage는 회전하지만 실제 장비와 위치가 어긋나게 됩니다.
따라서 Stage 데이터에는 Home, Stroke, Positive Direction, Rotation Direction, Pivot, Unit(mm/deg)을 함께 정의하는 것이 좋습니다.
다관절 Robot은 Base Coordinate, 각 Joint의 Local Coordinate, Tool Coordinate를 계층적으로 연결해야 합니다. End Effector나 Wafer Gripper의 실제 끝점은 Tool Center Point(TCP)로 관리하는 것이 좋습니다.
Digital Twin에서는 Robot Joint Angle이 들어오면 각 Joint Transform이 Parent–Child 순서대로 누적되어 최종 Tool Position이 계산됩니다.
Camera는 Pixel Coordinate, Camera Coordinate, Machine Coordinate를 연결해야 합니다. 이를 위해 Camera Calibration을 통해 Intrinsic Parameter와 Distortion Parameter를 구하고, Extrinsic Parameter를 통해 Camera의 실제 위치와 자세를 정의합니다.
이 정보가 정확해야 Vision에서 검출한 Point나 Edge를 디지털 트윈 3D 공간의 실제 위치에 표시할 수 있습니다.
Robot에 Camera가 장착되거나 Camera와 Robot이 함께 작업하는 경우 Camera 좌표와 Robot 좌표 사이의 변환관계를 알아야 합니다.
Hand-Eye Calibration은 단순 보정값 하나가 아니라 Vision과 Motion을 연결하는 핵심 데이터입니다. 이 값의 정확도가 Pick & Place, Alignment, Inspection 위치 정합성에 직접 영향을 줍니다.
검사 대상체는 장비와 독립적인 좌표계를 가지는 것이 좋습니다. Wafer는 Center와 Notch를 기준으로, Tray는 Row/Column 또는 기준 Hole/Corner를 기준으로 Coordinate를 정의할 수 있습니다.
이 구조를 사용하면 동일한 장비에서도 Recipe나 제품 종류가 달라졌을 때 Work Coordinate만 변경하여 대응할 수 있습니다.
예를 들어 Vision에서 검출한 한 점이 실제 장비의 어느 위치인지 구하려면 다음과 같은 Chain을 거칠 수 있습니다.
Camera Pixel → Camera Coordinate → Robot/Stage Coordinate → Machine Coordinate → Wafer/Tray Coordinate
각 변환은 Translation과 Rotation Matrix 또는 Homogeneous Transformation Matrix로 관리하고, Calibration Version과 Timestamp도 함께 보존하는 것이 좋습니다.
장비 조립 오차, Camera 교체, Stage 재조정이 발생하면 Calibration 값은 달라질 수 있습니다. 따라서 좌표계와 변환행렬은 JSON, XML, DB 등 외부 Configuration으로 관리하는 것이 좋습니다.
예를 들어 CoordinateSystem.json에 Coordinate ID, Parent ID, Translation, Rotation, Unit, Calibration Date, Version을 저장할 수 있습니다.
좌표계 검증은 눈으로 모델이 대략 맞는지 보는 수준에서 끝나면 안 됩니다. 기준 Point를 실제 장비와 디지털 트윈에서 각각 측정해 Position Error와 Angular Error를 비교해야 합니다.
평가 항목으로는 원점 일치, 축 방향, Unit, 회전 순서, Pivot, Hand-Eye Error, Vision Overlay Error, 반복재현성을 포함할 수 있습니다.
일정은 좌표계 설계 → Calibration → 내부검증 → 품질평가 → 보정값 수정 → 재평가 → Release 순으로 잡아야 합니다.
좌표계가 잘 연결되면 Vision에서 검출한 Edge, Defect, Alignment Point를 3D 장비 모델 위에 표시할 수 있습니다. 예를 들어 Wafer Edge 위치, Tray Package 높이 이상 위치, Robot Pick 위치 등을 실제 3D 위치에 Overlay할 수 있습니다.
이때 디지털 트윈은 단순 Motion Viewer에서 벗어나 Motion + Vision + Quality를 통합하는 분석 플랫폼으로 발전합니다.
디지털 트윈의 정확성은 3D 모델의 외형보다 좌표계 정합성에 더 크게 좌우될 수 있습니다.
Machine Coordinate를 최상위 기준으로 두고 Stage, Robot, Camera, Wafer/Tray Coordinate를 명확한 Transform Chain으로 연결해야 합니다.
이 구조가 완성되어야 Camera Calibration, Hand-Eye Calibration, Robot Position, Vision 결과가 동일한 3D 공간에서 만나며, 이후 자동 Calibration·정밀 검사·Physical AI로 확장할 수 있습니다.
10편에서는 Linear Axis를 WPF Digital Twin 안에서 어떻게 구현하는지 다룹니다. Command/Actual Position, Stroke, Home, Limit, Scale, Offset, 가속·감속 상태를 3D Transform과 연결하는 방법을 설명합니다.
#DigitalTwin #WPF #CoordinateSystem #MachineCoordinate #StageCoordinate #RobotCoordinate #CameraCoordinate #WaferCoordinate #TrayCoordinate #CameraCalibration #HandEyeCalibration #MachineVision #MotionControl #Robot #TransformationMatrix #반도체장비 #산업자동화 #PhysicalAI #SmartManufacturing #RND
'경제' 카테고리의 다른 글
| WPF 디지털 트윈 연재 10 - Linear Axis를 WPF 디지털 트윈에서 구현하는 방법 (0) | 2026.10.13 |
|---|---|
| WPF 디지털 트윈 연재 08 - Assembly Tree와 Parent–Child 구조 설계 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 07 - STEP·STL·OBJ·glTF·GLB 파일 형식 비교와 선택 전략 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 06 - CAD 데이터와 디지털 트윈용 3D 모델 경량화 전략 (0) | 2026.10.13 |
| WPF 디지털 트윈 연재 05 - 기계설계팀에서 받아야 할 디지털 트윈 데이터 (0) | 2026.10.13 |


