디지털 트윈이 실제 장비와 연결되는 순간부터 프로젝트의 성격은 완전히 달라집니다. 3D 모델을 움직이는 단계에서는 모든 데이터가 개발자의 통제 안에 있지만, PLC·Motion Controller·Robot Controller·Vision PC·Sensor에서 실시간 데이터가 들어오기 시작하면 통신 지연, 패킷 누락, 장비 재부팅, Vendor SDK 차이, Thread 충돌 같은 문제가 동시에 등장합니다.
따라서 산업장비용 디지털 트윈의 통신 구조는 단순히 “값을 읽어 화면에 보여주는 것”이 아니라, 서로 다른 장비 데이터를 표준 Equipment Data Model로 변환하고 안정적으로 시간 동기화하는 계층으로 설계해야 합니다.
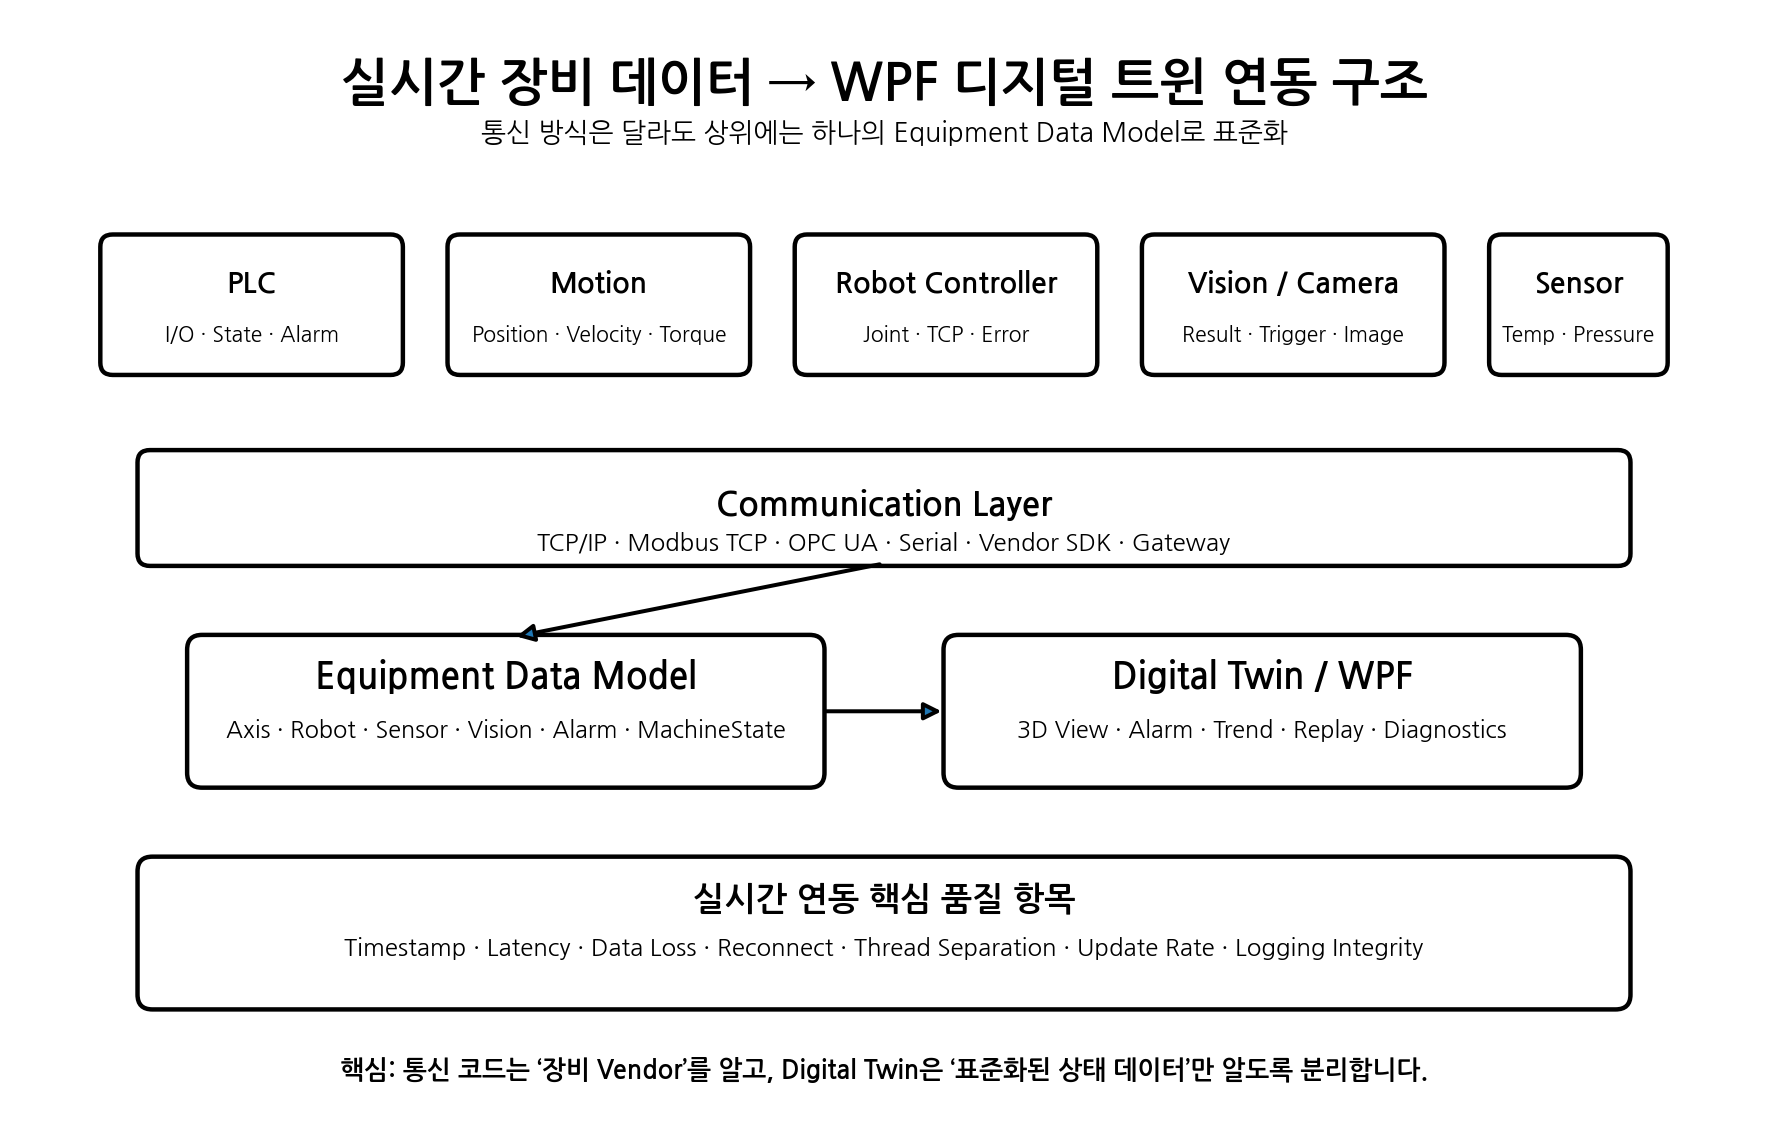
PLC는 Modbus TCP나 Vendor SDK를 사용할 수 있고, Motion Controller는 전용 DLL이나 EtherCAT Gateway를 사용할 수 있습니다. Robot Controller는 TCP/IP 또는 자체 SDK를 제공하며, Vision PC는 Socket이나 파일·DB 기반으로 결과를 전달할 수 있습니다.
이 구조를 WPF 화면이 직접 알게 하면 시스템 전체가 하드웨어에 종속됩니다. 따라서 통신 계층은 Vendor 차이를 흡수하고, 상위에는 AxisState, RobotState, SensorState, VisionState와 같은 공통 구조만 전달해야 합니다.
예를 들어 Mitsubishi와 Beckhoff의 Position 읽기 API가 서로 달라도 상위 Digital Twin에서는 같은 인터페이스를 통해 Position, Velocity, Torque, Servo 상태를 읽도록 만들 수 있습니다.
권장 구조는 Vendor SDK → Device Adapter → Standard Equipment Data 입니다. 하드웨어가 바뀌면 Adapter만 교체하고, Logging·Replay·3D·AI는 그대로 유지하는 것이 목표입니다.
Position, Velocity, Torque처럼 계속 변하는 값은 일정 주기로 Polling하는 방식이 적합합니다. 반면 Alarm, Recipe Change, Vision Complete, Lot Start/End 같은 정보는 Event 기반으로 전달하는 것이 효율적입니다.
모든 신호를 동일한 주기로 읽으면 네트워크와 CPU 부하가 불필요하게 증가합니다. 데이터 특성에 따라 10~20 ms, 50~100 ms, 1초, Event 기반 등으로 수집 주기를 나누는 것이 좋습니다.
Robot은 14:03:12.150에 움직였고 Vision NG는 14:03:12.420에 발생했다는 식으로 비교할 수 있어야 합니다. 따라서 모든 상태에는 Timestamp를 포함하고, 가능하다면 수집 시점과 장비 발생 시점을 구분해 저장하는 것이 좋습니다.
Replay 기능의 정확성도 결국 Timestamp 품질에 좌우됩니다.
화면이 ‘대충 실시간처럼’ 보이는 것만으로 충분하지 않습니다. 실제 데이터가 발생한 시점부터 WPF 화면에 반영될 때까지의 Latency를 측정해야 합니다.
평균 지연뿐 아니라 Jitter도 중요합니다. 평상시 20 ms인데 가끔 500 ms가 된다면 Replay나 문제 분석 신뢰도가 떨어질 수 있습니다.
LAN Cable 분리, PLC 재부팅, Robot Controller Reset, Vision PC 재시작은 언제든 발생할 수 있습니다. Connection State, 재접속 간격, 최대 Retry, Heartbeat, 마지막 정상 Timestamp, Stale Data 표시를 설계해야 합니다.
Controller가 1 ms 또는 그 이하 주기로 동작해도 화면은 30~60 FPS 정도면 충분합니다. 통신·제어 Thread가 Equipment Model을 갱신하고, WPF UI는 필요한 주기로 Snapshot을 읽어 표시하는 구조가 좋습니다.
Position, Velocity, Torque, Sensor, Robot Joint, Vision Result, Alarm, Machine State를 시간축과 함께 저장해야 합니다. 이 데이터가 쌓이면 특정 Alarm 발생 전후를 Replay하고, Cycle Time 변화나 Servo Torque 증가를 분석하며, 향후 AI 이상감지에 활용할 수 있습니다.
각 Adapter는 표준 데이터를 Publish하고, Digital Twin, Logger, Replay, AI가 필요한 데이터만 Subscribe합니다. Publisher와 Subscriber가 서로를 몰라도 되므로 모듈 결합도가 낮아집니다.
Latency 평균·최대값, Packet Loss, Reconnect Time, Update Rate, Logging 누락률, Timestamp 오차, CPU/Memory 사용률, 24~72시간 장시간 안정성을 수치로 관리해야 합니다.
일정에는 개발 → 자체검증 → 품질평가 → 수정·보완 → 재평가 → Release 단계를 포함해야 합니다.
산업장비 디지털 트윈의 실시간 연결은 단순한 통신 프로토콜 연결이 아닙니다.
Vendor별 통신을 Adapter로 격리하고, 모든 데이터를 표준 Equipment Data Model로 통합하며, Timestamp·Latency·Reconnect·Logging·Replay까지 하나의 설계로 묶는 것이 핵심입니다.
이 구조가 완성되어야 이후 AI 기반 이상감지, 예지보전, 원격진단을 안정적으로 확장할 수 있습니다.
14편에서는 Sensor·I/O·Cylinder·Vacuum 같은 이산 신호와 아날로그 신호를 WPF 디지털 트윈에서 시각화하는 방법을 다룹니다.
#DigitalTwin #WPF #CSharp #PLC #MotionControl #RobotController #OPCUA #ModbusTCP #TCPIP #EquipmentModel #DeviceAdapter #RealtimeData #Timestamp #Latency #Reconnect #Logging #Replay #EventBus #반도체장비 #산업자동화 #스마트팩토리 #PredictiveMaintenance
'경제' 카테고리의 다른 글
| [BlogPost] WPF 디지털 트윈 연재 15 ## Camera와 Vision 검사 결과를 디지털 트윈에 연결하는 방법 (0) | 2026.10.17 |
|---|---|
| WPF 디지털 트윈 연재 14 - Sensor·I/O·Cylinder·Vacuum 상태 시각화 (0) | 2026.10.17 |
| WPF 디지털 트윈 연재 12 - 6축 Robot의 Forward Kinematics와 Tool Coordinate (0) | 2026.10.17 |
| WPF 디지털 트윈 연재 11 - Rotary Axis와 Robot Joint를 구현하는 방법 (0) | 2026.10.17 |
| WPF 디지털 트윈 연재 10 - Linear Axis를 WPF 디지털 트윈에서 구현하는 방법 (0) | 2026.10.13 |


