[BlogPost] WPF 디지털 트윈 연재 18
디지털 트윈 검증 및 품질평가 방법
부제: ‘잘 움직여 보이는 3D 화면’이 아니라 실제 장비와 정량적으로 일치하는 시스템을 만드는 방법
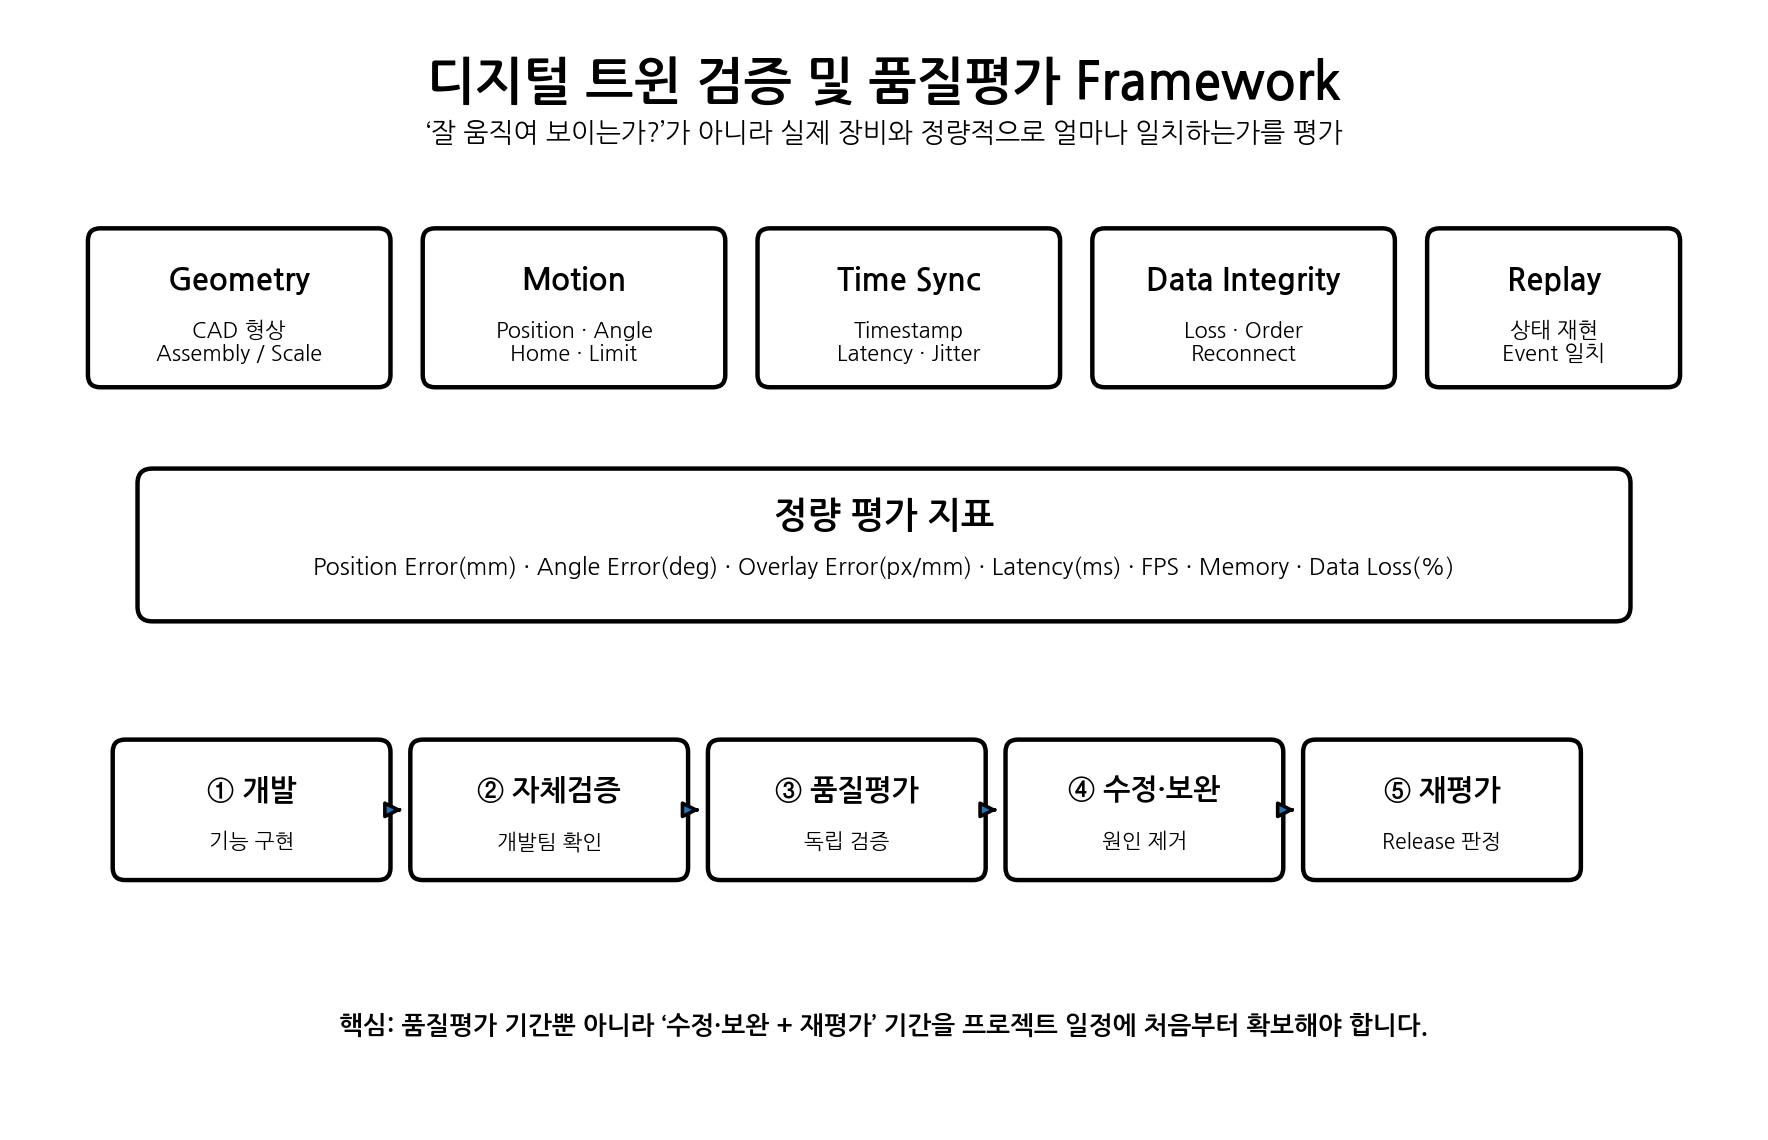
1. 디지털 트윈의 완성도는 ‘정확히 닮았는가’로 결정된다
산업장비용 디지털 트윈을 개발하다 보면 개발팀 내부에서는 3D 모델이 움직이고 PLC 데이터가 화면에 표시되는 시점을 하나의 큰 완성점으로 생각하기 쉽다. 그러나 실제 현장에서 중요한 것은 화면이 그럴듯하게 움직이는지가 아니다. 실제 장비의 위치, 각도, 센서 상태, Vision 결과, Alarm 발생 시점과 디지털 트윈의 상태가 어느 정도 오차 범위 안에서 일치하는지를 정량적으로 증명할 수 있어야 한다.
따라서 디지털 트윈 품질평가는 Geometry, Motion, Coordinate, Time Synchronization, Data Integrity, Replay, Performance, 장시간 안정성으로 나누어 설계하는 것이 좋다. 이 평가 체계가 있어야 이후 WTR, Aligner, Load Port, EFEM, Tray Handler 등 다른 장비로 확장할 때도 공통 플랫폼의 품질 수준을 유지할 수 있다.
2. Geometry 검증: CAD가 맞다고 디지털 트윈 모델이 맞는 것은 아니다
첫 번째 단계는 3D Geometry 검증이다. CAD 원본에서 GLB 또는 glTF로 경량화하는 과정에서는 일부 형상을 제거하고 Mesh를 단순화한다. 이때 외형이 크게 달라지지 않더라도 축 중심, Camera 장착 위치, Robot Base, Stage 중심, Tool 위치가 조금씩 변경되면 실제 좌표계와 디지털 트윈 좌표계 사이에 오차가 발생한다.
따라서 주요 기준점에 대해 CAD 원본과 Runtime Model의 좌표를 비교해야 한다. Machine Origin, X/Y/Z Axis Origin, Stage Center, Rotary Pivot, Robot Base, Camera Optical Center, Tool Center Point를 대표 검증점으로 선정할 수 있다. 단위 역시 mm와 m 혼용 여부, 좌표축 X/Y/Z 방향, 좌·우수 좌표계 차이를 반드시 확인해야 한다.
3. Linear Axis 검증: Command가 아니라 Actual Position을 기준으로 본다
Linear Axis는 Home, 중간점, Stroke End 등 여러 위치에서 실장비 Actual Position과 화면상의 3D Position을 비교한다. 예를 들어 X축이 실제로 0, 50, 100, 150 mm 이동했을 때 3D 모델도 동일한 위치로 이동하는지를 확인한다. 이때 Scale, Offset, Positive Direction, Home Offset의 오류를 쉽게 발견할 수 있다.
품질지표는 Position Error = |Actual Position − Twin Position| 형태로 관리할 수 있다. 모든 축에 동일한 허용오차를 적용하기보다 장비 정밀도와 용도에 따라 등급을 두는 것이 현실적이다. 물류용 축과 정밀 Vision Stage의 허용오차는 당연히 달라야 한다.
4. Rotary Axis와 Robot Joint 검증
회전축에서는 각도 자체보다 Pivot Center와 회전축 벡터가 중요하다. Pivot이 몇 mm만 어긋나도 회전체가 제자리에서 도는 것이 아니라 큰 원호를 그리며 이동하는 것처럼 보일 수 있다. 따라서 0°, 90°, 180°, 270° 등 대표 각도에서 실제 위치와 디지털 트윈 위치를 비교해야 한다.
Robot은 Joint1~Joint6의 각도뿐 아니라 최종 TCP의 Position과 Orientation을 함께 비교한다. Teach Pendant가 표시하는 X/Y/Z/Rx/Ry/Rz 또는 Quaternion과 디지털 트윈의 Forward Kinematics 결과를 비교하면 Zero Offset, Joint Direction, DH Parameter, Tool Offset 오류를 확인할 수 있다.
5. Time Synchronization: 위치가 맞아도 시간이 어긋나면 틀린 디지털 트윈이다
산업장비에서는 데이터의 값뿐 아니라 ‘언제 발생했는가’가 매우 중요하다. Motor Position은 10 ms 전 데이터이고 Sensor는 현재 데이터인데 화면에서는 동시에 표시될 수 있다. Vision Trigger, Image Capture, 검사 결과, Robot 이동, Vacuum Sensor가 서로 다른 시간 기준으로 저장되면 Replay 시 원인관계를 잘못 판단하게 된다.
따라서 모든 주요 데이터에는 Timestamp와 가능하면 Sequence Number를 포함한다. 평가 항목으로 End-to-End Latency, Jitter, Timestamp Offset, Out-of-Order Event, Data Loss Rate를 관리한다. 단순 평균 지연보다 최대 지연과 95/99 percentile 지연도 함께 보는 것이 좋다.
6. Vision Overlay 검증
Vision이 결합된 디지털 트윈에서는 Pixel Coordinate에서 Machine Coordinate로 변환한 결과가 실제 위치와 일치해야 한다. Calibration Target 또는 기준 Mark를 이용하여 영상에서 검출된 위치와 3D Scene에 표시된 Overlay 위치의 오차를 측정한다.
평가 기준은 Pixel Error와 mm Error를 함께 기록하면 좋다. Camera Calibration Version, Hand-Eye Calibration Version, Recipe Version도 검사 결과와 같이 저장해야 한다. 그래야 나중에 특정 날짜의 NG 데이터가 Calibration 변경 전인지 후인지 추적할 수 있다.
7. Logging 품질: 저장되었다는 사실보다 누락 없이 연결되는지가 중요하다
Logging 품질평가에서는 장시간 데이터 누락, 순서 오류, Duplicate, 저장 지연, Disk Full 상황, 프로그램 강제 종료 후 복구를 확인해야 한다. Axis Position, Robot Joint, Sensor, I/O, Alarm, Vision Result, Recipe, Lot/Tray ID가 하나의 Timeline에서 연결되어야 한다.
특히 Image는 대용량이므로 DB에 직접 저장하기보다 파일로 저장하고 DB에는 Image ID, Path, Timestamp, Inspection ID를 기록하는 방식이 일반적으로 효율적이다. 데이터 보존기간과 자동 Archive 정책도 품질 기준의 일부로 정의하는 것이 좋다.
8. Replay 검증: 과거 장비가 그대로 다시 움직여야 한다
Replay의 목적은 로그를 그래프로 다시 보여주는 것이 아니라 과거의 장비 상태를 디지털 트윈에서 재현하는 것이다. 특정 Alarm 직전 30초부터 발생 후 30초까지 Replay했을 때 Axis, Robot, Sensor, Vision, Alarm이 당시 순서와 시간관계로 재현되어야 한다.
검증 시 동일 로그를 여러 차례 Replay하여 동일 결과가 나오는지, 0.5×/1×/2× 속도에서도 Event 순서가 유지되는지, Seek 후 상태가 정확히 복구되는지 확인해야 한다. Snapshot 기반 복구가 잘 설계되어 있으면 긴 로그에서도 원하는 시점으로 빠르게 이동할 수 있다.
9. Performance와 장시간 안정성 평가
디지털 트윈은 장비가 가동되는 동안 계속 실행되는 경우가 많다. 따라서 FPS만 높다고 품질이 좋은 것이 아니다. CPU/GPU 사용률, Memory 증가, Handle/Thread 수, 데이터 Queue 적체, GC 부하, Disk I/O, Network Reconnect를 장시간 관찰해야 한다.
권장 방식은 기능별 단기 평가 후 24시간, 48시간, 필요 시 72시간 장시간 Run Test를 수행하는 것이다. 이 기간 동안 Memory Leak, FPS 저하, 로그 누락, 재접속 실패가 없는지를 확인한다.
10. 품질평가 지표를 숫자로 정의하라
검증 기준은 ‘정상’, ‘문제없음’이라는 표현보다 숫자로 정의하는 것이 좋다. 대표 KPI는 Position Error(mm), Angle Error(deg), Overlay Error(px/mm), Latency(ms), Jitter(ms), Data Loss(%), Replay Match Rate(%), Average FPS, Peak Memory, Reconnect Time(s) 등이 있다.
제품군별 Acceptance Criteria를 만들어 두면 향후 장비가 추가될 때 평가시간이 크게 줄어든다. 특히 연구소가 공통 시험규격을 보유하면 이 규격 자체가 회사의 기술자산이 된다.
11. 일정은 ‘개발 완료일’이 아니라 ‘품질 승인일’ 기준으로 잡는다
프로젝트에서 가장 자주 발생하는 문제는 개발 완료 직후 고객 일정이나 출하 일정을 잡는 것이다. 그러나 실제로는 품질평가에서 반드시 수정사항이 나온다. 따라서 처음부터 개발 → 자체검증 → 품질평가 → 수정·보완 → 재평가 → Release 순으로 일정을 설계해야 한다.
예를 들어 기능 개발 4주 뒤 바로 출하하는 대신, 자체검증 3~5일, 독립 품질평가 3~5일, 수정·보완 1주, 재평가 2~3일 정도의 Buffer를 프로젝트 복잡도에 따라 확보하는 방식이다. 수정기간을 일정에 포함하지 않으면 품질팀과 개발팀 모두 압박을 받고 결국 평가가 형식화될 가능성이 높다.
12. 부서별 검증 역할
기구팀은 CAD 형상, Assembly, Pivot, Stroke, 간섭 여부를 확인한다. 전장팀은 I/O와 Sensor Mapping, Safety Signal을 확인한다. 제어팀은 Position, Sequence, 통신주기, Timestamp를 담당한다. 광학·Vision은 Camera Coordinate, Calibration, Overlay 오차를 확인한다. 알고리즘팀은 분석 결과와 이상감지 재현성을 본다. 품질팀은 전체 Acceptance Test와 장시간 안정성 시험을 독립적으로 수행한다. CS팀은 실제 Field Failure 시나리오를 제공하여 Replay와 진단 기능이 현장에서 쓸 수 있는지를 검증한다.
13. 품질평가 데이터 자체를 기술자산으로 만든다
장비별 평가 결과를 버리지 않고 축적하면 회사만의 Digital Twin Validation Database가 된다. Position Error 분포, Cycle Time, Motor Torque, Vacuum Build-up Time, Vision Score, Alarm 패턴을 장비 세대별로 비교할 수 있다. 이 데이터는 이후 설계 개선과 AI 모델의 학습데이터로 활용할 수 있다.
즉 품질평가는 비용이 아니라 기술자본을 축적하는 과정이 된다. 검증 결과가 충분히 축적되면 고객에게 ‘이 장비는 몇 시간 동안 어떤 기준으로 검증되었으며 어떤 오차 범위 안에서 운전된다’는 객관적 근거를 제시할 수 있다. 이는 세계 수준의 장비회사가 갖춰야 할 중요한 신뢰 자산이다.
14. 기술을 매출로 연결하는 방법
검증 가능한 디지털 트윈 플랫폼은 장비 개발 내부도구에서 끝나지 않는다. 고객 FAT/SAT 지원, 원격진단, 문제 Replay, Preventive Maintenance Report, 설비 Health Score, 생산성 분석 기능으로 확장할 수 있다. 이 기능을 장비 기본 옵션, 고급 Software Option, 연간 유지보수 계약, Remote Diagnostic Service로 구분하면 반복매출 구조를 만들 수 있다.
결국 ‘3D 화면’ 자체를 파는 것이 아니라 고객의 Down Time을 줄이고 문제해결 시간을 단축하는 것을 판매하는 것이다. 기술 → 검증데이터 → 신뢰성 → 고객가치 → 매출 → 재투자의 선순환이 만들어질 때 디지털 트윈이 회사의 기술자본이 된다.
마무리
산업장비 디지털 트윈은 실제 장비와 얼마나 정확하게 동기화되는지를 증명할 수 있을 때 비로소 가치가 생긴다. Geometry, Motion, Coordinate, Timestamp, Data Integrity, Replay, Performance를 정량적으로 검증하고 그 결과를 기술자산으로 축적해야 한다.
개발 → 자체검증 → 품질평가 → 수정·보완 → 재평가 → Release를 표준 프로세스로 만들면 디지털 트윈뿐 아니라 회사 전체 개발문화도 한 단계 올라갈 수 있다.
태그
#DigitalTwin #WPF #QualityEvaluation #Validation #EquipmentValidation #Replay #Logging #MachineVision #MotionControl #Robot #PLC #PredictiveMaintenance #SmartFactory #반도체장비 #산업자동화 #품질평가 #연구개발 #기술경영 #RND
'경제' 카테고리의 다른 글
| WPF 디지털 트윈 연재 20 Digital Twin에서 AI·Physical AI로 확장하는 방법 (0) | 2026.10.17 |
|---|---|
| [BlogPost] WPF 디지털 트윈 연재 19 ## 실제 산업장비에 디지털 트윈을 적용하는 방법과 구축 사례 (0) | 2026.10.17 |
| [BlogPost] WPF 디지털 트윈 연재 17 ## Alarm·이상상태 감지와 Predictive Maintenance 구조 (0) | 2026.10.17 |
| WPF 디지털 트윈 연재 16 ## 실시간 데이터 Logging과 Replay 시스템 설계 (0) | 2026.10.17 |
| [BlogPost] WPF 디지털 트윈 연재 15 ## Camera와 Vision 검사 결과를 디지털 트윈에 연결하는 방법 (0) | 2026.10.17 |


