WPF 디지털 트윈 연재 20
Digital Twin에서 AI·Physical AI로 확장하는 방법
연재의 마지막 편입니다. 지금까지의 핵심은 3D 모델을 예쁘게 움직이는 것이 아니라, 실제 장비의 상태·이력·좌표·영상·알람·품질 데이터를 하나의 디지털 구조로 축적하는 것이었습니다. 20편에서는 이 데이터 자산을 AI로 연결해 장비가 상태를 이해하고, 이상을 예측하고, 작업 조건을 추천하며, 장기적으로는 안전한 범위 안에서 스스로 최적화하는 Physical AI 단계까지 발전시키는 방법을 정리합니다.
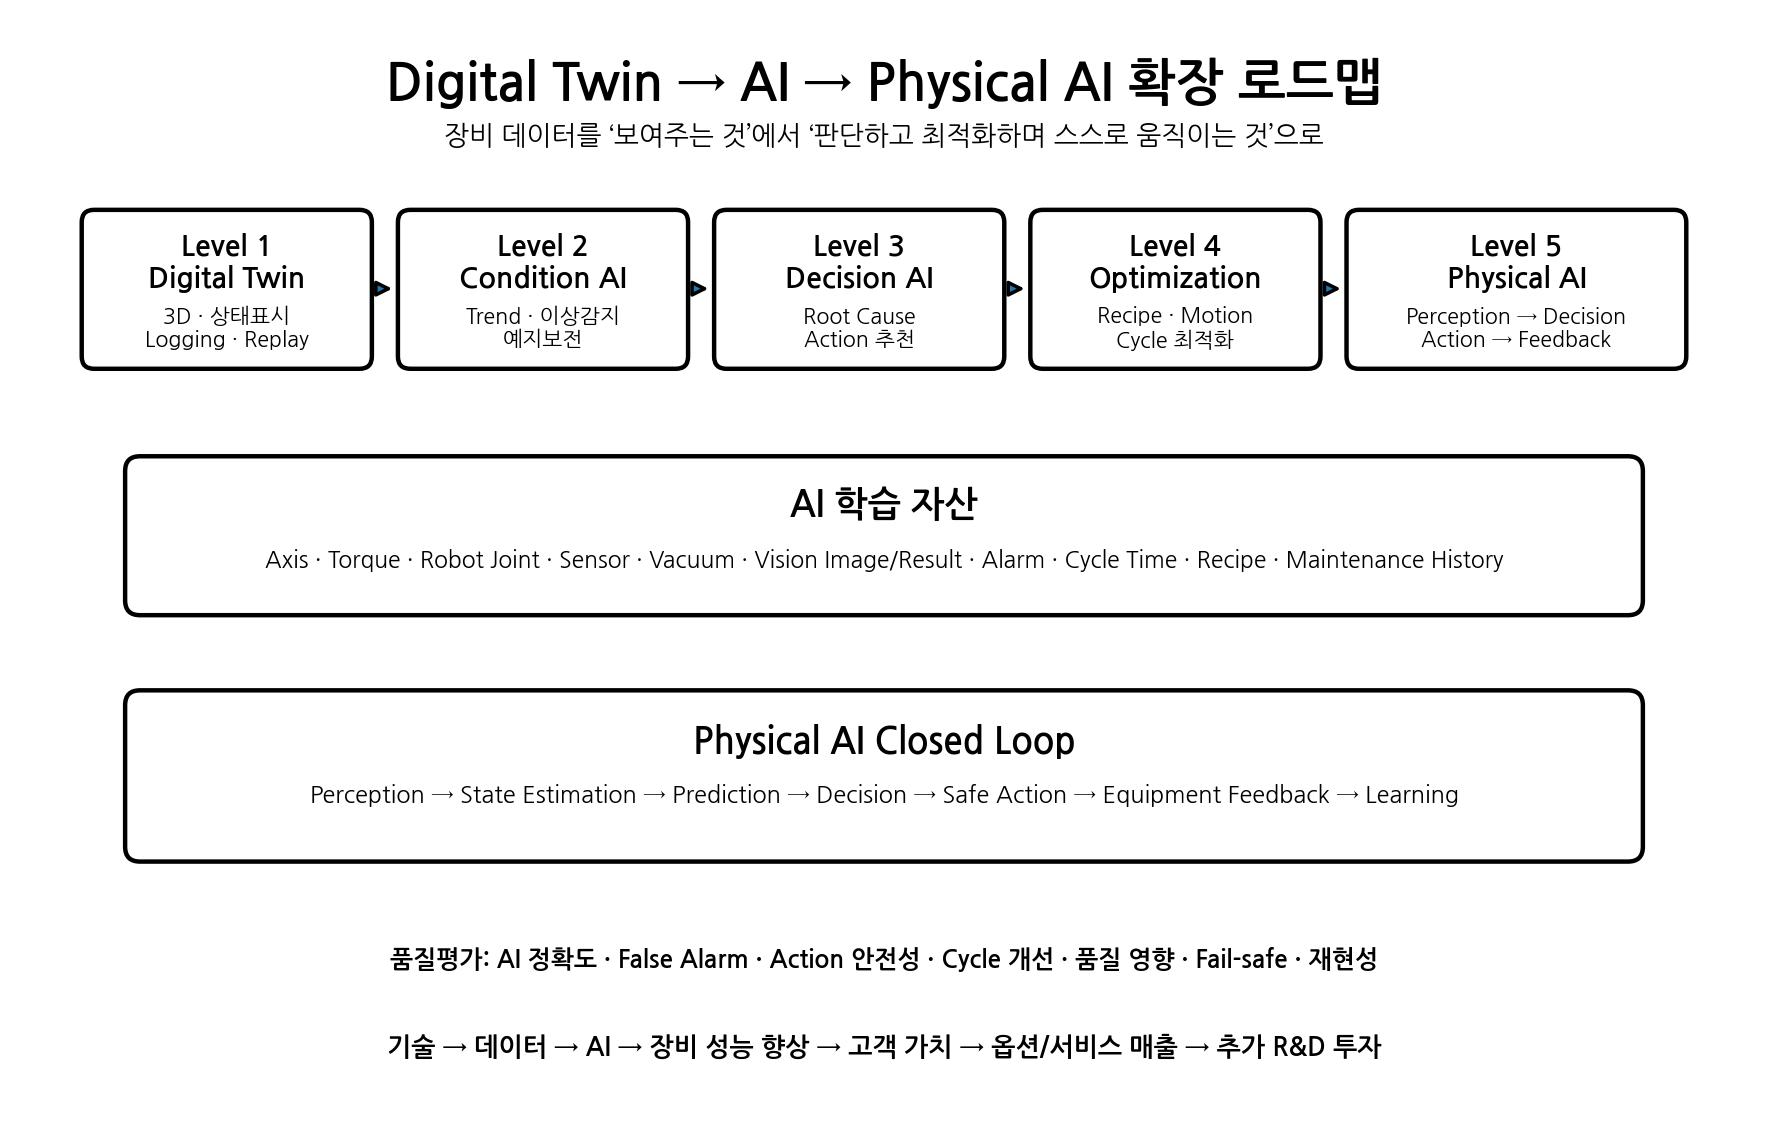
1. 디지털 트윈의 최종 목적은 3D가 아니라 ‘판단 가능한 장비’다
산업현장에서 Digital Twin이라는 말을 들으면 가장 먼저 3D 장비 모델을 떠올리기 쉽습니다. 하지만 3D는 사용자에게 현재 상태를 이해시키는 하나의 인터페이스일 뿐입니다. 진짜 자산은 그 뒤에 축적되는 데이터입니다.
Axis Position, Velocity, Torque, Robot Joint, Sensor, Vacuum, Pressure, Temperature, Vision Image, 검사 Score, Alarm, Cycle Time, Recipe, Lot/Wafer/Tray ID, Maintenance History가 모두 시간축으로 연결되기 시작하면 장비는 단순한 기계가 아니라 학습 가능한 시스템으로 바뀝니다.
즉, Digital Twin의 다음 단계는 ‘가상 장비’가 아니라 데이터를 통해 스스로 상태를 해석하는 장비입니다.
2. AI를 붙이기 전에 반드시 만들어야 할 데이터 기반
AI는 데이터가 많다고 잘 동작하는 것이 아닙니다. 산업장비에서는 무엇보다 시간 정합성, 의미 정의, 장비 상태 Context가 중요합니다.
예를 들어 모터 Torque가 20% 증가했다고 해서 곧바로 이상이라고 판단할 수 없습니다. Recipe가 바뀌었는지, 이송 속도가 바뀌었는지, Wafer 무게가 달라졌는지, 기구 위치가 달라졌는지 함께 봐야 합니다.
따라서 AI 학습용 로그에는 최소한 Timestamp, Machine State, Recipe, Axis/Robot State, Sensor State, Vision Result, Alarm, Maintenance Event가 함께 있어야 합니다. 이전 편에서 만든 EquipmentSnapshot과 Logging/Replay 구조가 바로 이 역할을 합니다.
3. Level 1 — Digital Twin: ‘보이는 장비’ 만들기
첫 단계에서는 실제 장비와 Digital Twin이 정확히 동기화되어야 합니다. Machine, Stage, Robot, Camera, Sensor, Vision, Alarm을 하나의 화면에 표현하고, 모든 주요 이벤트를 Logging할 수 있어야 합니다.
이 단계의 핵심 KPI는 화려한 UI가 아니라 Position/Angle 정합도, Timestamp 정확도, Latency, Data Loss, Replay 재현성입니다. 이 기초가 틀리면 그 위의 AI는 결국 잘못된 데이터를 학습합니다.
4. Level 2 — Condition AI: 이상징후를 조기에 찾기
AI 적용의 첫 번째 실용 단계는 장비를 자동 제어하는 것이 아니라 상태 이상을 사람보다 먼저 발견하는 것입니다.
대표적인 Feature는 Cylinder Extend/Return Time, Vacuum Build-up Time, Motor Torque RMS/Peak, Position Following Error, Robot Cycle Time, Vision Score 분포, Alignment 보정량, Camera 밝기 Drift, 온도·압력 변화입니다.
처음부터 Deep Learning을 적용할 필요는 없습니다. Moving Average, 표준편차, EWMA, Rate of Change, Z-score, SPC와 같은 통계적 방법으로 Baseline을 만들고, 이후 Isolation Forest, Autoencoder, LSTM/Transformer 기반 시계열 모델 등으로 확장하는 것이 현실적입니다.
5. Level 3 — Decision AI: 원인을 추정하고 조치를 추천하기
이상 감지 이후에는 “이상입니다”라는 알람을 하나 더 만드는 것이 아니라, 무엇을 확인해야 하는가를 알려줘야 합니다.
예를 들어 Vacuum 형성시간 증가와 Cylinder 응답시간 증가가 동시에 발생하고, 최근 특정 PM 이후부터 변화가 시작되었다면 AI는 “Vacuum Pad 누설”, “Solenoid 응답 지연”, “공압계통 압력저하” 같은 후보를 우선순위로 제시할 수 있습니다.
이 단계에서는 과거 Replay 데이터, Alarm 이력, CS 조치결과가 매우 중요합니다. 결국 CS팀이 해결한 사례를 구조화하여 저장하면 그것이 AI의 진단 지식이 됩니다.
6. Level 4 — Optimization AI: Recipe와 Motion을 최적화하기
충분한 데이터가 확보되면 AI는 고장을 찾는 역할을 넘어 생산성을 높이는 방향으로 발전할 수 있습니다.
예를 들어 Stage 이동 프로파일, Robot Pick/Place 속도, Vision Exposure, Threshold, 조명 조건, Vacuum Timing 등을 조합하여 Cycle Time과 품질 사이의 최적점을 찾을 수 있습니다.
다만 산업장비에서는 AI가 임의로 조건을 바꾸도록 해서는 안 됩니다. 먼저 Offline Simulation 또는 Replay 기반으로 후보조건을 평가하고, 이후 Engineer Approval을 거쳐 제한된 범위에서 적용하는 방식이 안전합니다.
7. Level 5 — Physical AI: Perception → Decision → Action의 Closed Loop
Physical AI는 단순히 설비에 AI 모델을 설치하는 것이 아닙니다. 장비가 환경을 인식하고, 현재 상태를 추정하며, 미래 결과를 예측하고, 적절한 행동을 선택하고, 실제 장비를 움직인 뒤 결과를 다시 관측하는 Closed Loop가 핵심입니다.
구조는 다음과 같이 생각할 수 있습니다.
Perception → State Estimation → Prediction → Decision → Safe Action → Equipment Feedback → Learning
WTR를 예로 들면 Camera/Vision으로 Wafer 상태를 인식하고, Robot Joint와 Stage 상태를 통해 현재 상황을 파악하고, 충돌 가능성과 이송시간을 예측하며, 최적 Motion Path를 선택하고, 실제 동작 후 결과를 다시 학습하는 구조로 확장할 수 있습니다.
8. Digital Twin은 Physical AI의 ‘안전한 연습장’이 된다
Physical AI의 가장 큰 위험은 잘못된 판단이 실제 장비 충돌이나 제품 파손으로 이어질 수 있다는 점입니다. 따라서 실제 장비 적용 전에 Digital Twin에서 수천~수만 회의 조건을 시험할 수 있어야 합니다.
이를 위해 Collision Model, Axis Limit, Interlock, Equipment State Machine, Robot Kinematics, Camera/Vision Simulation을 Digital Twin 안에 단계적으로 넣습니다.
장기적으로는 실제 장비에서 수집된 데이터를 Digital Twin Simulator에 되돌려 보내고, AI 정책을 가상환경에서 평가한 후 실제 장비에 적용하는 구조가 이상적입니다.
9. 회사 연구소 조직별 역할
기구: 실제 동역학, 축 구조, 충돌영역, Payload, 진동·마찰 조건 정의
전장: 센서·I/O·전류·전압·상태정보의 신뢰성 있는 취득
제어: Sequence, Motion, Interlock, Safe Action Interface 구축
광학: Camera/Lighting 조건과 Calibration 안정성 확보
알고리즘: Vision AI, 이상감지, 예측·최적화 모델 개발
품질: AI 정확도뿐 아니라 False Alarm, Miss, 안전성, 재현성 독립 검증
제조/CS: 실제 고장사례와 정비 결과를 학습 데이터로 환류
이 구조에서는 어느 한 부서가 AI를 ‘소유’하는 것이 아니라, 각 부서가 데이터를 만들고 공통 Digital Twin Platform이 이를 연결합니다.
10. 품질평가 없이 Physical AI로 바로 가면 안 된다
AI 기능은 일반 기능보다 품질평가 기간을 더 넉넉히 잡아야 합니다. 특히 False Positive, False Negative, Distribution Drift, Recipe별 편차, 설비별 편차를 확인해야 합니다.
일정은 다음 구조가 안전합니다.
데이터 수집 → Baseline 구축 → 모델 개발 → Offline 평가 → Simulator 검증 → 품질평가 → 수정·보완 → 재평가 → 제한적 현장적용 → 확대 Release
Physical AI의 Action 기능까지 들어가는 경우에는 Fail-safe, Manual Override, Action Limit, Safety Interlock을 별도 평가항목으로 둬야 합니다.
11. 연구개발 로드맵: 처음부터 자율장비를 목표로 하지 않는다
1단계: Digital Twin 공통 Platform 구축
2단계: Logging / Replay 표준화
3단계: Condition Monitoring
4단계: Rule/통계 기반 이상감지
5단계: AI Predictive Maintenance
6단계: Root Cause / Action Recommendation
7단계: Recipe·Motion Optimization
8단계: Digital Twin Simulator
9단계: 제한적 Closed-loop Control
10단계: Physical AI 장비 플랫폼
이 방식이면 각 단계가 독립적인 제품 가치와 매출 기회를 만들기 때문에 장기간 연구개발의 부담도 줄일 수 있습니다.
12. 기술을 자본으로 바꾸는 매출 모델
Digital Twin과 Physical AI는 회사 내부 기술로만 남겨서는 안 됩니다. 고객이 비용을 지불할 기능으로 나누어야 합니다.
기본 장비: Digital Twin Monitoring
Software Option: Logging & Replay, Advanced Diagnostics
유지보수 Option: Condition Monitoring, Predictive Maintenance
고급 Option: AI Root Cause, Auto Tuning, Cycle Optimization
서비스 매출: Remote Diagnostics, Health Report, Software Update, Annual Maintenance Subscription
이렇게 되면 장비 1대를 판매할 때 끝나는 것이 아니라 설치 이후에도 SW와 데이터 서비스를 통해 지속적으로 매출을 만들 수 있습니다.
13. 회사가 세계 최고 수준으로 가기 위한 핵심 전략
기술적으로 세계 최고 수준의 장비회사가 되기 위해서는 개별 프로젝트의 해결 능력보다 해결한 기술을 플랫폼으로 남기는 능력이 중요합니다.
WTR에서 만든 Axis Model을 Aligner에서도 쓰고, Aligner에서 만든 Vision Calibration 구조를 검사장비에서도 쓰고, Tray Handler에서 만든 Condition Monitoring을 Load Port에도 적용할 수 있어야 합니다.
즉 프로젝트마다 새로 만드는 회사가 아니라, 프로젝트가 끝날 때마다 공통 기술자산이 증가하는 회사가 되어야 합니다. Digital Twin은 그 기술자산을 담는 플랫폼이 될 수 있습니다.
14. 20편 연재를 마치며
이번 연재는 Digital Twin을 3D 기술로 한정하지 않고, 기계설계 데이터에서 시작해 좌표계, Motion, Robot, PLC, Sensor, Vision, Logging, Replay, Predictive Maintenance, AI, Physical AI까지 연결했습니다.
결국 목표는 하나입니다.
“장비를 판매하는 회사를 넘어, 장비의 지능과 운영 기술을 지속적으로 판매하는 회사로 전환하는 것.”
이때 기술은 비용이 아니라 자본이 됩니다. 개발할수록 Platform이 강해지고, Platform이 강해질수록 개발기간과 품질비용이 줄고, 고객가치와 옵션매출이 증가하며, 그 매출이 다시 다음 기술개발의 자본이 되는 선순환이 만들어집니다.
태그
#DigitalTwin #WPF #PhysicalAI #IndustrialAI #PredictiveMaintenance #ConditionMonitoring #SmartFactory #MachineVision #Robotics #MotionControl #EdgeAI #EquipmentAI #산업자동화 #반도체장비 #디지털트윈 #피지컬AI #예지보전 #스마트장비 #연구개발 #기술경영
'경제' 카테고리의 다른 글
| [BlogPost] WPF 디지털 트윈 연재 19 ## 실제 산업장비에 디지털 트윈을 적용하는 방법과 구축 사례 (0) | 2026.10.17 |
|---|---|
| [BlogPost] WPF 디지털 트윈 연재 18 디지털 트윈 검증 및 품질평가 방법 (0) | 2026.10.17 |
| [BlogPost] WPF 디지털 트윈 연재 17 ## Alarm·이상상태 감지와 Predictive Maintenance 구조 (0) | 2026.10.17 |
| WPF 디지털 트윈 연재 16 ## 실시간 데이터 Logging과 Replay 시스템 설계 (0) | 2026.10.17 |
| [BlogPost] WPF 디지털 트윈 연재 15 ## Camera와 Vision 검사 결과를 디지털 트윈에 연결하는 방법 (0) | 2026.10.17 |


