[Robot Expert Academy 13] Motion Profile and Trajectory Planning — 속도를 높였는데 왜 Tact Time은 줄지 않을까?
PreciseFlex · Guidance · Motion Control · GPL
Robot의 Cycle Time을 단순한 Maximum Speed 문제가 아니라 Distance + Velocity + Acceleration + Deceleration + Jerk + Settling + Path의 문제로 이해합니다. 특히 짧은 Pick & Place에서는 최고속도보다 가감속과 Settling이 더 중요할 수 있다는 점을 실제 장비 최적화 관점에서 설명합니다.
1. Motion Profile은 ‘얼마나 빠른가’가 아니라 ‘어떻게 빨라지고 느려지는가’다
Robot 사양에서 가장 눈에 띄는 숫자는 Maximum Speed입니다. 그러나 실제 Motion은 정지 상태에서 순간적으로 최고속도가 될 수 없습니다. Motor Torque, Payload Inertia, Mechanism, Servo Stability 때문에 속도를 올리는 Acceleration 구간과 속도를 낮추는 Deceleration 구간이 필요합니다.
따라서 한 번의 Move Time은 단순히 Distance / Maximum Velocity로 계산되지 않습니다.
Acceleration + Cruise + Deceleration + Settling + Process/Dwell + I/O/Sequence Time
2. Velocity — 최고속도보다 실제 도달 가능한 속도가 중요하다
PF400 매뉴얼에는 Maximum Cartesian Speed 500 mm/s가 제시되어 있습니다. 하지만 이 숫자는 모든 Move에서 500 mm/s로 이동한다는 의미가 아닙니다. 이동거리가 짧으면 가속하는 동안 이미 감속을 시작해야 하므로 최고속도에 도달하지 못할 수 있습니다.
이 때문에 짧은 Pick Pitch가 반복되는 장비에서 Maximum Speed만 높이는 방식은 Tact 개선 효과가 제한적일 수 있습니다.
3. Acceleration — 짧은 Move의 Tact를 결정하는 핵심 변수
PF400 매뉴얼은 500 g payload 조건에서 Maximum Acceleration 2500 mm/s²를 제시합니다. 이 역시 실제 적용값은 Robot configuration, Payload와 공정 조건을 고려해야 합니다.
일반적인 등가속도 개념에서 속도 변화는 v = a·t, 이동거리는 s = ½a·t²로 이해할 수 있습니다. 즉 높은 Acceleration은 짧은 시간에 목표속도에 도달하게 해주지만 Motor Torque와 Mechanism에 더 큰 Dynamic Load를 요구합니다.
4. Short Move와 Long Move는 Profile 자체가 다르다
이동거리가 충분히 길면 Acceleration → Constant Velocity → Deceleration의 Trapezoidal Velocity Profile을 만들 수 있습니다. 반면 짧은 Move에서는 최고속도에 도달하기 전에 감속해야 하므로 Cruise 구간이 사라진 Triangular 형태에 가까워질 수 있습니다.
이 경우 Maximum Velocity를 더 높여도 실제 Motion은 그 속도를 사용하지 못합니다. 따라서 Short-stroke Handler나 Tray Pitch Motion에서는 Acceleration, Jerk, Settling이 더 중요한 최적화 대상이 됩니다.
5. Deceleration — 빨리 멈추는 것도 성능이다
Cycle Time은 가속만큼 감속에도 영향을 받습니다. 지나치게 공격적인 Deceleration은 End-effector와 Workpiece에 충격을 주고, Robot Structure를 진동시키며, 정지 후 Settling Time을 늘릴 수 있습니다.
즉 감속 시간을 줄였는데 Settling이 더 길어진다면 전체 Cycle은 오히려 개선되지 않을 수 있습니다. Vision 촬영이나 Probe/Insertion처럼 정지 안정성이 중요한 공정에서는 더욱 그렇습니다.
6. Jerk — 가속도의 변화율
Jerk는 일반적으로 da/dt, 즉 Acceleration이 얼마나 빠르게 변하는지를 나타냅니다. Acceleration이 순간적으로 크게 변하면 Mechanism에는 충격성 excitation이 전달될 수 있습니다.
Jerk를 제한하여 Acceleration을 부드럽게 변화시키는 S-curve 계열 Motion은 Mechanical Shock와 Residual Vibration을 줄이는 데 유리할 수 있습니다. 다만 제공된 PreciseFlex 자료가 내부 Trajectory Generator의 특정 S-curve 알고리즘을 명시하는 것은 아니므로 이 부분은 Engineering Foundation입니다.
7. Trapezoidal Profile과 S-curve를 어떻게 이해할까?
Trapezoidal Velocity Profile은 일정 Acceleration, 일정 Velocity, 일정 Deceleration 구간으로 이해하기 쉬우며 계산이 단순합니다. 반면 S-curve 계열은 Acceleration 변화를 완만하게 하여 Jerk를 줄이는 방향으로 설계합니다.
어느 방식이 무조건 우월한 것이 아니라 Cycle Time, Payload, Structural Resonance, Required Settling, Process Stability의 균형으로 결정해야 합니다. 내부 Controller가 실제 어떤 Profile을 제공하는지는 해당 제품의 지원 기능을 확인해야 합니다.
8. Settling Time을 빼고 Tact를 계산하면 실패한다
Robot이 Target coordinate에 도착했다고 공정이 즉시 시작 가능한 것은 아닙니다. End-effector가 미세하게 흔들리고 있으면 Camera Image가 Blur되거나 Probe Alignment, Dispensing, Inspection 결과가 불안정해질 수 있습니다.
따라서 실질적인 Move 완료는 단순 Command Complete가 아니라 Position Error와 Vibration이 공정 허용범위 안으로 들어온 시점으로 보는 것이 좋습니다. 이 허용범위는 Project-specific TBD입니다.
9. ‘Acceleration을 높였는데 Tact가 그대로’인 이유
Acceleration을 높이면 Move 자체는 빨라질 수 있지만, 더 큰 구조진동이 발생하여 Settling Time이 증가하면 전체 Cycle은 비슷하거나 오히려 길어질 수 있습니다.
예를 들어 Move Time이 40 ms 줄었지만 Settling이 50 ms 늘었다면 공정 관점에서는 손해입니다. 그래서 최적화 대상은 Motion Time이 아니라 Ready-for-Process Time이어야 합니다.
Minimum Move Time이 아니라 Minimum Stable Process Cycle Time을 목표로 합니다.
10. Payload와 Motion Profile은 분리할 수 없다
Chapter 09에서 다룬 것처럼 Payload와 C.G., Inertia가 증가하면 같은 Acceleration을 만들기 위해 더 큰 Torque가 필요합니다. 따라서 Empty Tool에서 안정적인 Profile이 Maximum Load에서는 Tracking Error나 Vibration을 만들 수 있습니다.
Profile 검증은 최소한 Empty / Nominal / Maximum Intended Load 조건에서 수행하고, C.G.가 가장 불리한 Workpiece도 별도로 확인하는 것이 좋습니다.
11. Path Planning — Point 사이를 어떻게 연결할 것인가?
Trajectory는 시간에 따른 Motion을, Path는 공간에서 이동하는 경로를 의미한다고 구분하면 이해하기 쉽습니다. 같은 Start와 End Point라도 직선, Joint-interpolated path, 중간 Via Point를 사용하는 경로는 Joint Motion과 Cycle Time, Collision Risk가 달라질 수 있습니다.
따라서 Robot Program은 Target Point의 집합이 아니라 Path + Profile + Process Timing의 조합으로 설계해야 합니다.
12. Blending — 모든 Point에서 완전히 멈출 필요가 있는가?
일반 Robot Engineering에서는 연속 경로가 허용되는 구간에서 중간 Point를 완전히 정지하지 않고 부드럽게 연결하는 Blending/Corner rounding 개념을 사용할 수 있습니다. 이는 불필요한 Deceleration/Acceleration을 줄여 Cycle Time 개선에 도움이 됩니다.
하지만 Pick, Place, Vision Capture, Probe Contact처럼 정확한 정지나 Process Synchronization이 필요한 Point에서는 무조건 Blending을 적용해서는 안 됩니다. PreciseFlex의 구체적 명령과 지원 방식은 해당 Guidance/GPL 기능을 확인하여 사용해야 합니다.
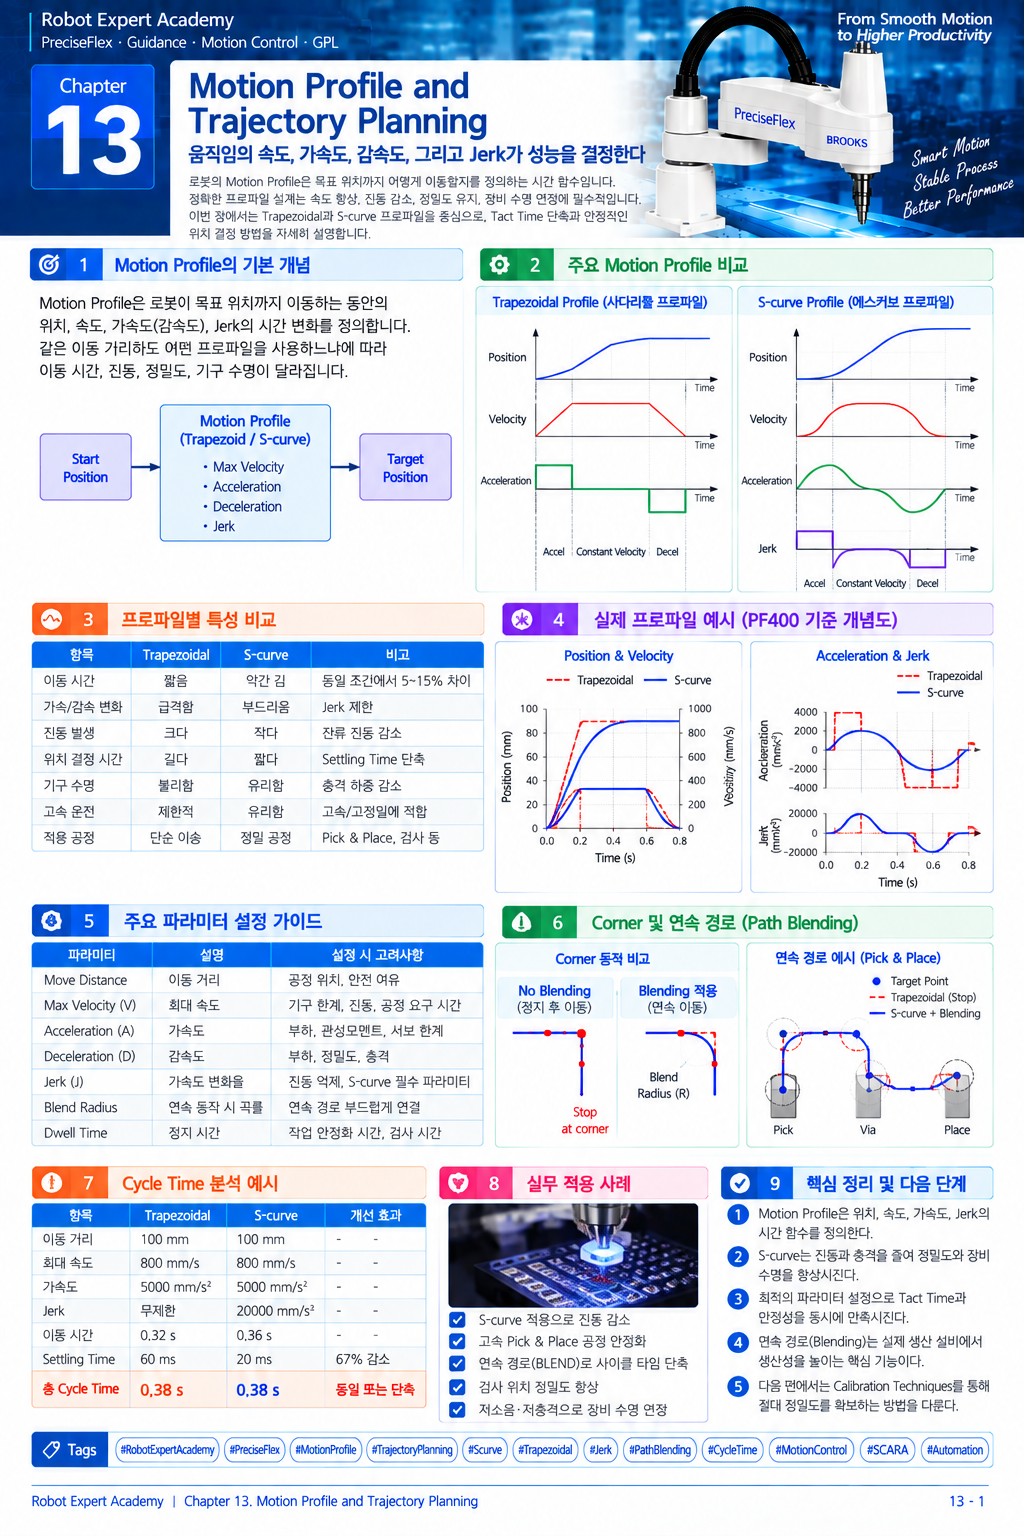
13. Figure 13-1 — Motion Profile and Trajectory Planning
[Figure 13-1 삽입 위치]
Figure 13-1. Motion Profile and Trajectory Planning for High-Speed Robot Motion
Velocity, acceleration, deceleration, jerk, short/long move behavior, settling time and path-planning concepts.
※ Chapter 13 전용 인포그래픽을 첨부했습니다. 책 편집 시 Motion Profile 장의 Overview Figure로 활용할 수 있습니다.
14. Vision 공정에서는 ‘도착’보다 ‘촬영 가능’ 시점이 중요하다
Robot이 Camera 아래에 도착하더라도 진동이 남아 있다면 Exposure 동안 Image Blur가 발생할 수 있습니다. 특히 고배율/고해상도 Vision에서는 작은 진동도 Pixel Shift로 크게 보일 수 있습니다.
따라서 Vision Cycle은 Robot Move → Mechanical Settling → Trigger → Exposure → Image Transfer/Processing 전체를 함께 최적화해야 합니다. Motion을 20 ms 줄이는 것보다 Settling과 Trigger Timing을 50 ms 줄이는 것이 더 큰 효과를 낼 수도 있습니다.
15. Tact Time은 Motion의 합이 아니라 Critical Path의 합이다
자동화 장비에서 Robot Motion, Vision, I/O, Gripper, Process가 순차적으로만 동작할 필요는 없습니다. 안전하고 기능적으로 독립적인 작업은 병렬화할 수 있습니다. 따라서 Motion Profile 최적화 이후에는 Sequence Diagram을 작성해 Overlap 가능한 구간을 찾는 것이 좋습니다.
예를 들어 Robot Transfer 중 다음 Vision Recipe 준비, Gripper 상태 확인 또는 상위 System 데이터 처리 등이 가능할 수 있습니다. 실제 가능 여부는 Safety와 Process Interlock을 우선하여 결정합니다.
16. Profile Optimization 실험을 어떻게 설계할까?
Speed만 무작정 올리지 말고 Velocity × Acceleration × Payload의 Test Matrix를 만듭니다. 각 조건에서 Move Time, Settling Time, Total Ready Time, Position Error, Tracking Error, Vibration과 Alarm 여부를 기록합니다.
그래프는 Max Velocity, Acceleration, Move Time, Settling Time, Total Cycle Time, Position Error, Tracking Error처럼 English로 구성합니다. 한 조건당 반복 측정하여 평균뿐 아니라 분산도 확인하는 것이 좋습니다.
17. 데이터로 ‘Sweet Spot’을 찾는다
Acceleration을 계속 높이면 처음에는 Total Cycle Time이 감소하지만 어느 지점부터 Settling이나 Error가 증가해 개선효과가 작아질 수 있습니다. 이때 가장 빠른 Parameter가 아니라 Cycle Time이 충분히 짧고 Error/Variation이 안정적인 구간을 Production Setting으로 선택합니다.
이 구간을 Speed-Accuracy Trade-off 또는 Productivity-Stability Trade-off 관점에서 관리하면 Model Change와 Payload 변경에도 합리적으로 Parameter를 조정할 수 있습니다.
18. 현장 Troubleshooting Pattern
| Symptom | Primary Suspect | First Experiment |
|---|---|---|
| Speed increase gives little tact gain | Short Move / Accel limit | Plot actual velocity |
| Long settling at target | Jerk / Resonance / Tool | Reduce acceleration |
| Only heavy product causes alarm | Payload/Inertia | Compare load matrix |
| Vision image unstable after move | Residual vibration | Measure trigger delay |
| Corner motion wastes time | Full stop sequence | Review path continuity |
19. Quality Evaluation → Correction → Re-evaluation
Quality Evaluation: Baseline Profile에서 Move Time, Settling Time, Total Ready Time, Position/Tracking Error, Vibration, Alarm과 공정 품질을 측정합니다. Empty/Nominal/Maximum Intended Load 및 실제 Production Path를 포함합니다.
Correction: Profile Parameter, Path/Via Point, 불필요한 Stop, Tool rigidity 또는 Payload/C.G. 문제를 원인별로 수정합니다. 한 번에 하나의 변수만 바꾸어 효과를 추적합니다.
Re-evaluation: 최적화에 사용하지 않은 Workspace Point와 Product Model에서도 동일 평가를 수행합니다.
Stabilization: 장시간 Dry Run과 실제 Process Run을 수행하여 Tact, Error, Alarm 및 품질 분산이 안정적인지 확인합니다. 최종 허용값은 Project-specific TBD로 정의합니다.
고속 Robot의 목표는 Maximum Speed를 크게 만드는 것이 아닙니다. Acceleration, Deceleration, Jerk, Path와 Settling을 함께 최적화하여 실제 공정을 가장 빨리 안정상태로 만드는 것이 진짜 Tact Time Engineering입니다.
20. 다음 편 예고
14편 — Robot Calibration Techniques
다음 편에서는 Encoder Zero, Joint Calibration, TCP, Base/RefFrame, Known Position을 구분하고, ‘Repeatability는 좋은데 절대 위치가 틀리는 Robot’을 어떻게 교정하는지 다룹니다. Calibration 전 품질평가 → 보정 → Verification → 장시간 안정화까지 실무 절차로 연결합니다.
Manual Basis
PF400의 Maximum Cartesian Speed 500 mm/s 및 500 g payload 조건의 Maximum Acceleration 2500 mm/s²는 제공된 Brooks Automation PreciseFlex 300/400/3400 Robots, P/N PF40-DI-00010 Rev 5.6.0에 근거합니다. Trapezoidal/Triangular profile, Jerk, S-curve, Path Blending, Ready-for-Process Time 및 Profile Optimization 방법은 Engineering Foundation / Engineering Extension입니다. 제공된 매뉴얼이 명시하지 않은 PreciseFlex 내부 Trajectory 알고리즘이나 Blending 명령을 제품 기능처럼 단정하지 않았습니다.
Tags
#RobotExpertAcademy #PreciseFlex #MotionProfile #TrajectoryPlanning #Velocity #Acceleration #Deceleration #Jerk #SCurve #CycleTime #SettlingTime #PathPlanning #PathBlending #ServoControl #VisionGuidedRobotics #SCARA #IndustrialRobot #Automation #RobotEngineering


